Безпілотні літальні апарати (БпЛА) відрізняються конструкцією, розмірами, тривалістю польоту, способом керування та завданнями, для яких їх використовують. До цієї категорії належать як компактні мультикоптери для спостереження, так і літакові платформи для тривалих розвідувальних місій, ударні безпілотники та апарати спеціального призначення.
Єдиної класифікації, яка однаково охоплює всі типи БпЛА для цивільного й військового використання, немає. Один апарат може одночасно належати до кількох категорій: наприклад, бути літаковим за конструкцією, розвідувальним за призначенням і автономним за способом виконання польоту.
Для коректного порівняння безпілотників важливо розглядати кілька критеріїв окремо.
1. Класифікація БпЛА за конструкцією
Конструктивна схема визначає, як апарат створює підйомну силу, яким чином утримується в повітрі та які вимоги має до зльоту й посадки.
Літакові БпЛА
Літакові безпілотники мають нерухоме крило. Під час руху повітря відносно крила створюється підйомна сила, що дає змогу апарату виконувати горизонтальний політ.
Такі платформи використовують для повітряної розвідки, картографування, моніторингу територій, а також інших завдань, що потребують польоту за маршрутом.
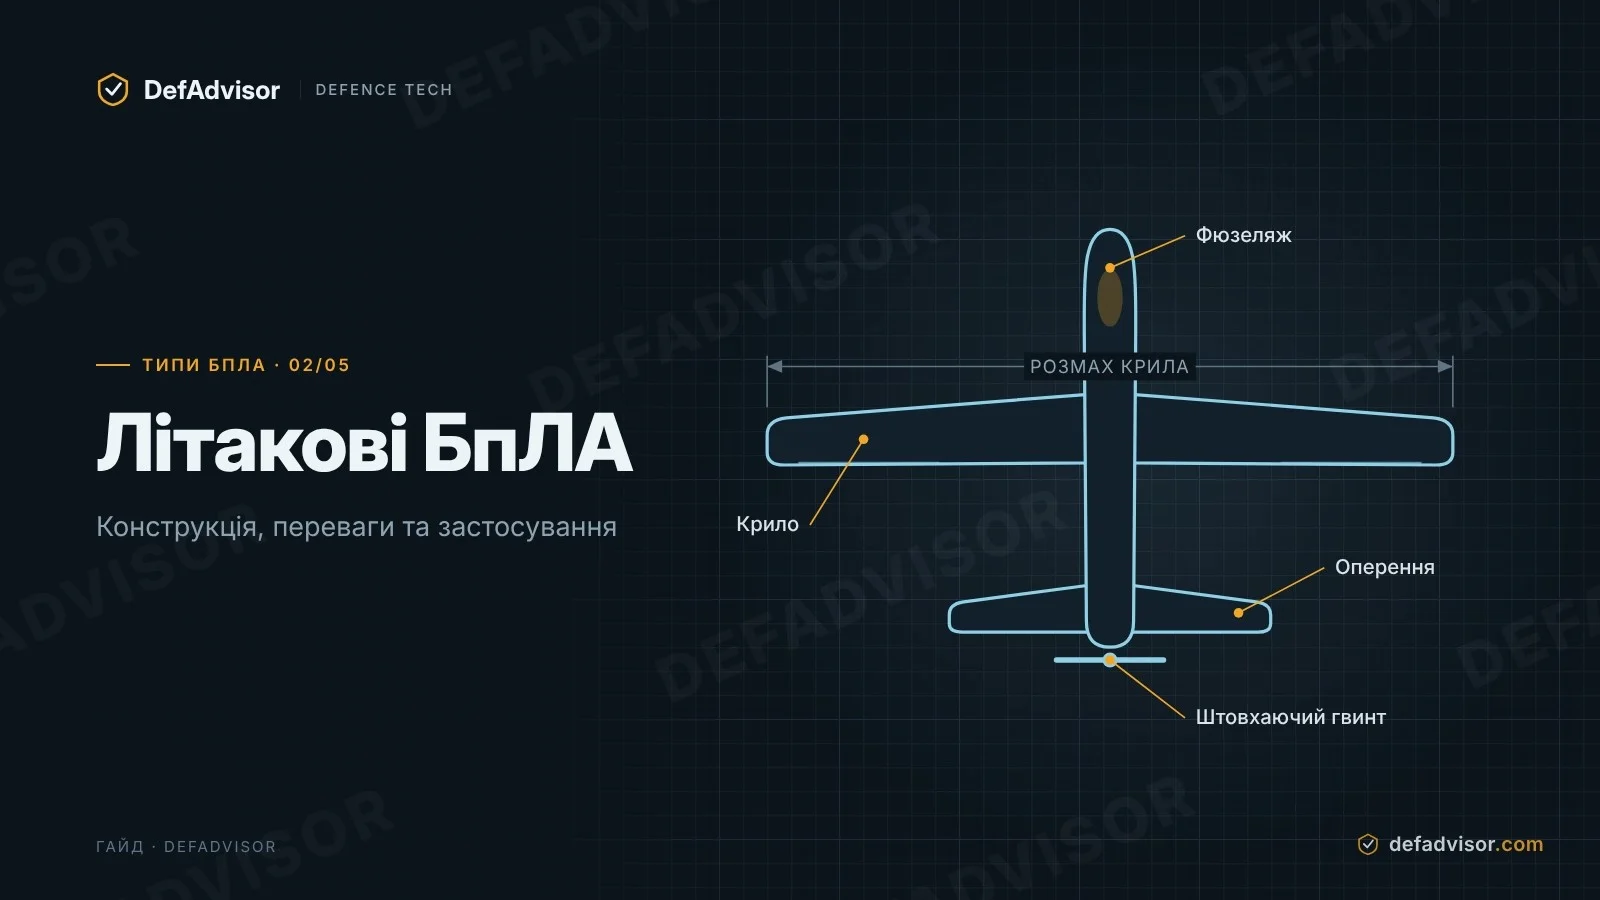
Основна особливість цієї конструкції — можливість ефективного горизонтального польоту. Водночас більшість традиційних літакових БпЛА потребує спеціальних умов для запуску та посадки: достатнього майданчика, катапульти, пускової установки або іншого передбаченого конструкцією засобу.
Під час оцінювання таких апаратів варто розрізняти максимальну тривалість польоту, дальність маршруту та дальність зв’язку. Ці показники описують різні можливості платформи й не є взаємозамінними.
Мультикоптери
Мультикоптери — це безпілотники з кількома несними гвинтами, зазвичай розташованими на окремих променях корпусу. Вони створюють підйомну силу завдяки роботі гвинтів і можуть змінювати положення в просторі шляхом регулювання їхньої тяги.
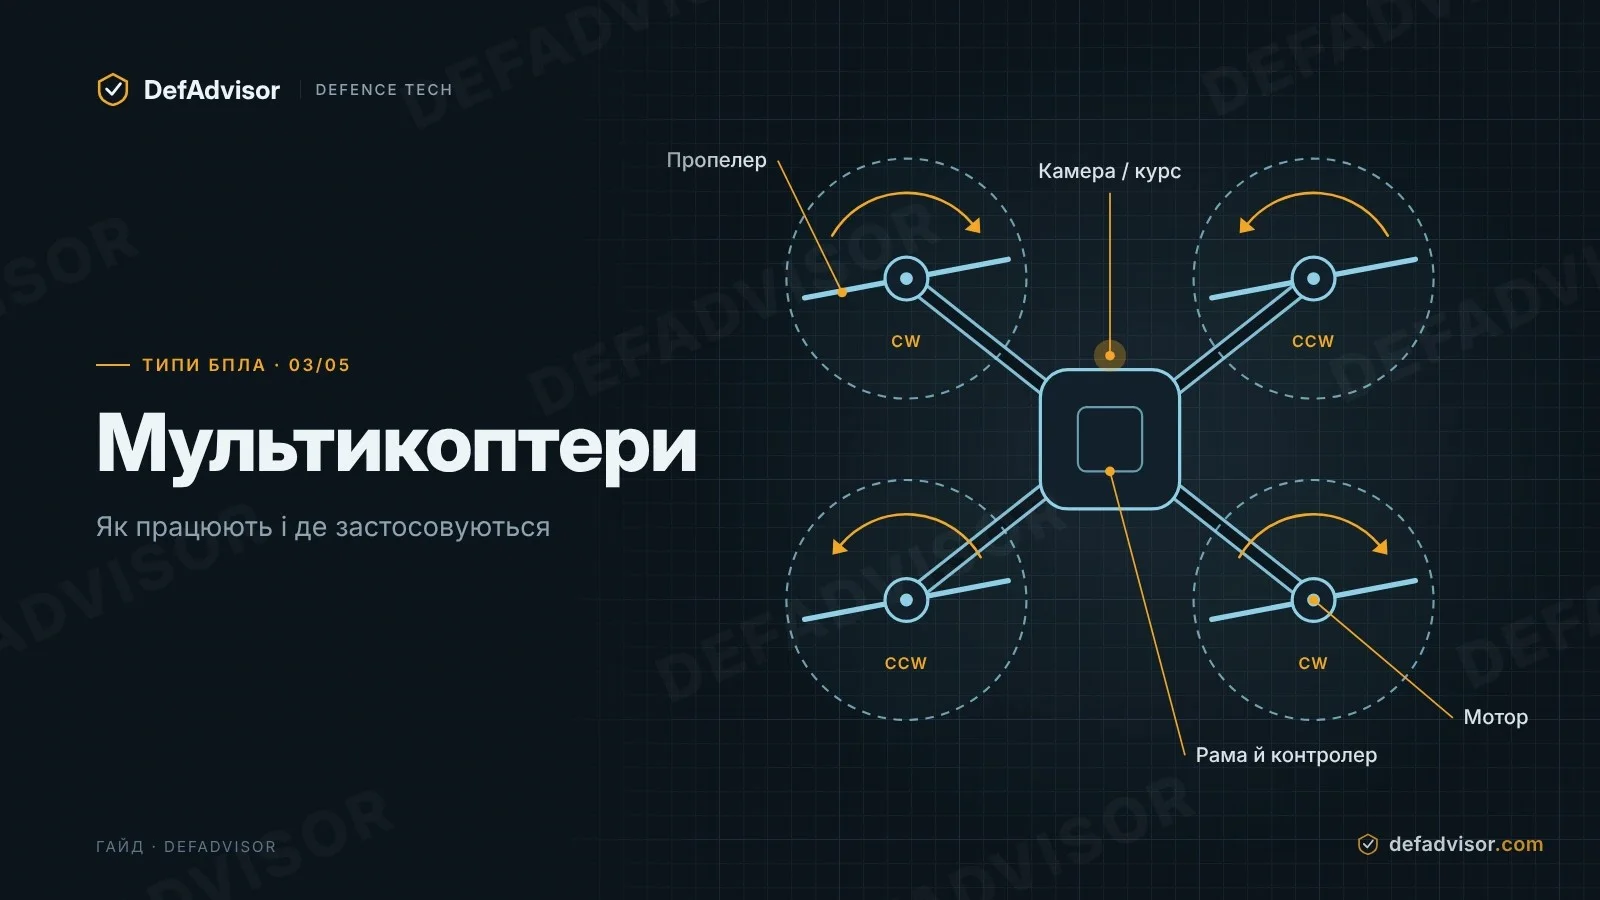
До цієї категорії належать квадрокоптери з чотирма гвинтами, гексакоптери із шістьма та октокоптери з вісьмома.
Мультикоптери здатні зависати, вертикально злітати й приземлятися, а також працювати на обмежених майданчиках. Це робить їх придатними для спостереження, огляду об’єктів, аерофотознімання та виконання завдань, у яких важливе точне позиціювання.
Їхнє обмеження — залежність тривалості польоту від енергоспоживання двигунів, маси апарата та корисного навантаження. Збільшення кількості гвинтів саме по собі не гарантує більшої дальності або тривалості польоту.
Вертольотні БпЛА
Безпілотні вертольоти використовують несний ротор для створення підйомної сили. На відміну від більшості мультикоптерів, вони мають іншу механіку керування ротором і можуть оснащуватися одним або кількома роторами залежно від конструкції.
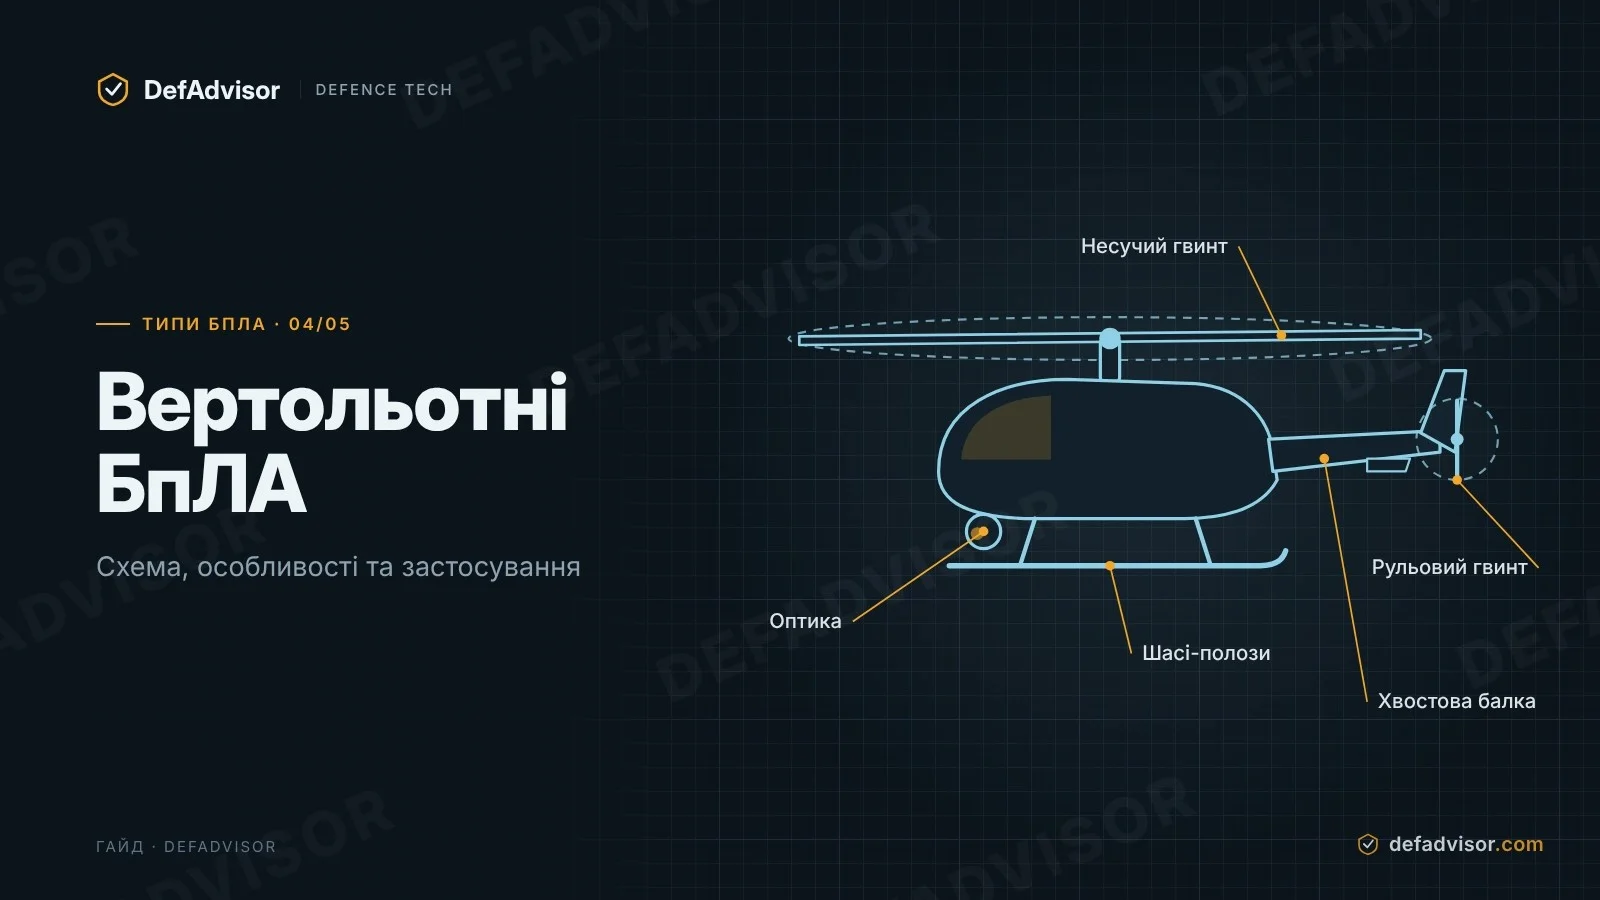
Такі апарати здатні зависати та виконувати вертикальний зліт і посадку. Їх застосування може бути доцільним, коли потрібне поєднання вертикального зльоту з певними вимогами до корисного навантаження або тривалості роботи.
Водночас механічна складність ротора, технічне обслуговування та вимоги до надійності рухомих вузлів є важливими чинниками експлуатації.
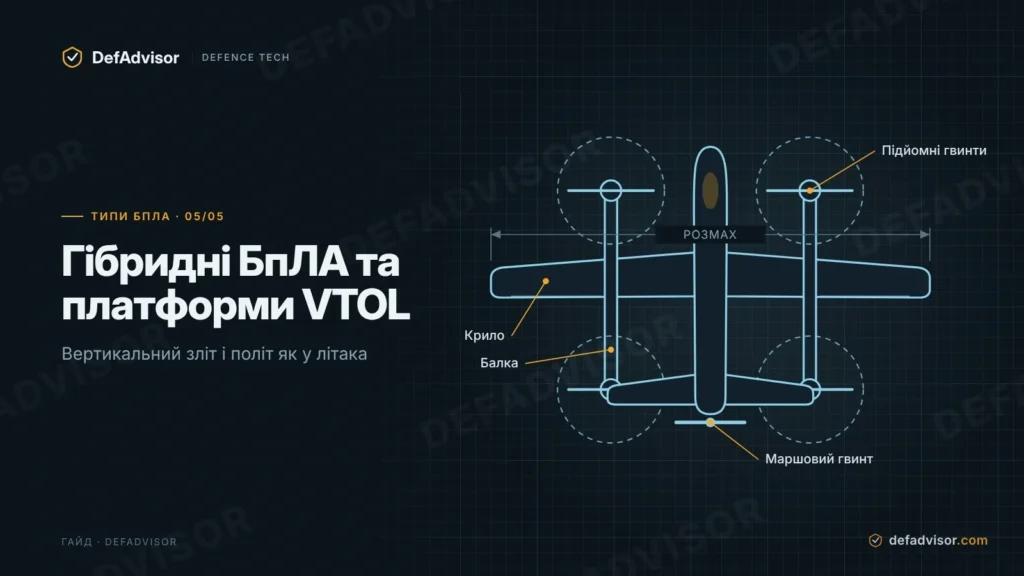
Гібридні БпЛА та платформи VTOL
Гібридні безпілотники поєднують можливості вертикального зльоту й посадки з характеристиками горизонтального польоту. У багатьох конструкціях для вертикального режиму використовуються окремі двигуни або механізм повороту силової установки, а під час горизонтального польоту підйомну силу створює крило.
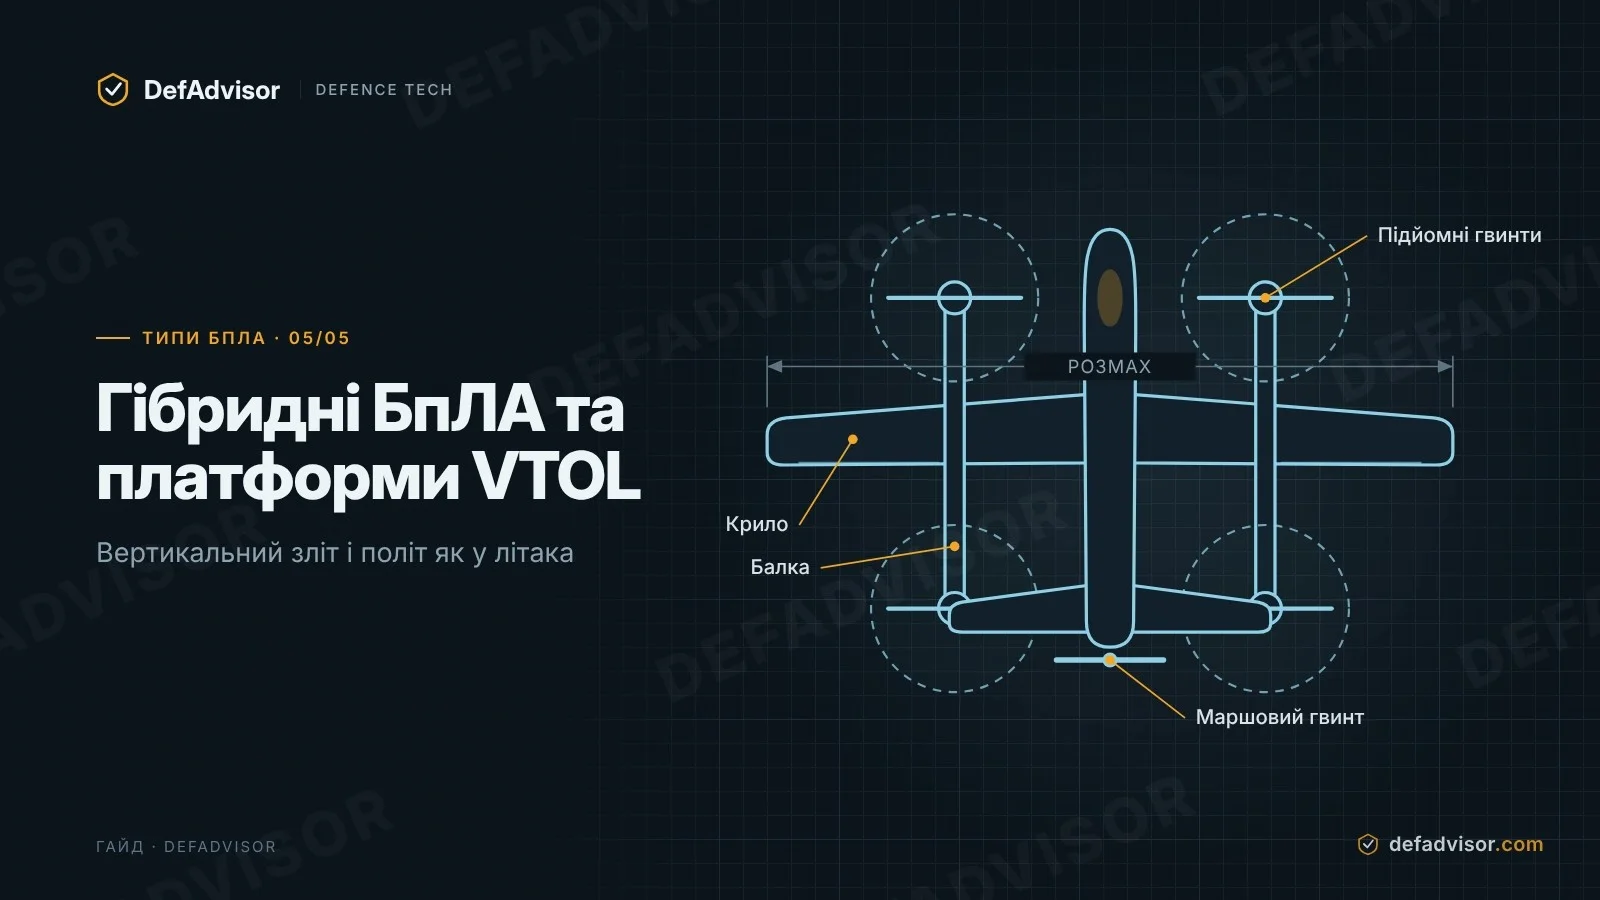
Такі апарати дають змогу працювати там, де немає повноцінної злітно-посадкової смуги, але водночас потрібні характеристики літакової платформи.
Компроміс полягає в складнішій конструкції, системі керування та обслуговуванні. Реальні переваги залежать від конкретної архітектури, а не лише від позначення VTOL.
2. Класифікація БпЛА за призначенням
Призначення визначає основну функцію апарата та вимоги до його обладнання. Однак один тип платформи може виконувати різні завдання після зміни корисного навантаження або програмного забезпечення.
Розвідувальні БпЛА
Розвідувальні безпілотники призначені для отримання інформації про територію, об’єкти та зміни обстановки. Залежно від конфігурації вони можуть використовувати денні й тепловізійні камери, інші оптичні сенсори або спеціалізоване обладнання спостереження.
Під час оцінювання розвідувальної платформи важливо враховувати не лише характеристики самого літального апарата, а й можливості сенсорів, якість отриманих даних, стабілізацію зображення, умови передачі інформації та автономність роботи.
Наприклад, зазначена виробником дальність виявлення об’єкта сенсором не означає, що система гарантовано виявлятиме будь-який об’єкт на такій відстані. Результат залежить від розміру й контрастності об’єкта, погоди, освітлення, характеристик оптики та інших умов.
Ударні БпЛА
Ударні безпілотники призначені для ураження визначених цілей. Їхні конструкція, корисне навантаження та системи керування залежать від конкретного класу й завдань.
Під час аналізу таких платформ слід окремо розглядати масу корисного навантаження, дальність польоту, тривалість місії, спосіб керування та інші підтверджені характеристики. Не можна автоматично вважати, що більший апарат має більшу практичну дальність або що висока максимальна швидкість означає високу ефективність у будь-яких умовах.
Баражуючі боєприпаси
Баражуючі боєприпаси — це системи, які поєднують функції літального апарата та боєприпасу. Вони можуть перебувати в повітрі протягом певного часу перед ураженням цілі, якщо це передбачено конструкцією та принципом застосування.
Їх не варто ототожнювати з усіма ударними БпЛА. Ключова відмінність полягає в архітектурі системи та її функціональному призначенні: баражуючий боєприпас сам є засобом ураження, тоді як інші ударні безпілотники можуть використовувати іншу схему виконання завдання.
Транспортні та логістичні БпЛА
Транспортні безпілотники призначені для переміщення вантажів. Це можуть бути мультикоптери, літакові платформи або гібридні системи.
Для цієї категорії важливі не лише максимальна маса вантажу, а й дальність польоту з навантаженням, час виконання рейсу, енергетичний запас, спосіб завантаження та розвантаження, а також можливість безпечного зльоту й посадки.
Максимальна вантажопідйомність без зазначення дальності та умов польоту не дає повного уявлення про логістичні можливості системи.
БпЛА спеціального призначення
До цієї групи належать платформи для ретрансляції зв’язку, радіотехнічного спостереження, калібрування або перевірки обладнання, тренувань, імітації повітряних цілей та інших спеціалізованих завдань.
Ця категорія не є окремою конструктивною схемою. Наприклад, ретранслятором може бути як літаковий апарат, так і мультикоптер — залежно від необхідної тривалості роботи, висоти, корисного навантаження та інших вимог.
3. Класифікація за розмірами та масою
Розміри й маса впливають на транспортування, запуск, обслуговування, корисне навантаження та вимоги до інфраструктури. Проте універсальних меж між малими, середніми й великими БпЛА для всіх сфер використання немає.
У різних нормативних документах і військових класифікаціях можуть застосовуватися різні порогові значення. Тому під час порівняння систем потрібно зазначати, за яким стандартом або критерієм визначено їхню категорію.
Для практичного аналізу варто розглядати такі параметри:
- Максимальна злітна маса — загальна маса апарата під час зльоту з урахуванням передбачених конструкцією компонентів і навантаження.
- Маса корисного навантаження — маса обладнання або вантажу, який апарат може нести.
- Габарити — впливають на транспортування, зберігання та підготовку до використання.
- Спосіб запуску й посадки — визначає вимоги до майданчика та допоміжного обладнання.
- Тривалість польоту — характеризує час перебування в повітрі за конкретних умов.
Важливо не плутати максимальну злітну масу з корисним навантаженням. Перша характеризує апарат разом із його компонентами та вантажем, друга — лише частину цієї маси, відведену для виконання завдання.
4. Класифікація за способом керування та рівнем автономності
За способом керування БпЛА можуть бути дистанційно пілотованими, автоматизованими або автономними в різному ступені.
Дистанційне керування
Оператор безпосередньо керує польотом або основними рухами апарата за допомогою відповідного обладнання. Фактичні можливості керування залежать від каналу зв’язку, програмного забезпечення та умов експлуатації.
Автоматизований політ
Апарат може виконувати окремі дії автоматично: утримувати задані параметри польоту, слідувати попередньо визначеним точкам маршруту або виконувати інші запрограмовані функції.
Автоматизація не обов’язково означає, що апарат здатний самостійно ухвалювати всі рішення під час місії.
Автономні функції
Автономність може охоплювати навігацію, планування або коригування маршруту, обробку даних сенсорів та інші функції. Її рівень залежить від конкретної системи.
Тому заяву про автономність потрібно оцінювати за тим, які саме функції виконує апарат без постійного втручання оператора, за яких умов вони доступні та які обмеження має система.
Окремо слід розглядати стійкість навігації, наявність резервних режимів, залежність від зовнішніх сигналів і поведінку в разі втрати зв’язку. Сам факт наявності автопілота не означає повної незалежності від оператора або зовнішньої інфраструктури.
5. Класифікація за способом запуску та посадки
Спосіб старту й завершення польоту впливає на логістику та умови використання безпілотника.
Основні варіанти:
- Зі злітно-посадкової смуги — характерний для літакових платформ, які потребують розбігу та посадкового пробігу.
- Вертикальний зліт і посадка — застосовується мультикоптерами, вертольотними та відповідними гібридними платформами.
- Катапультний запуск — дає змогу запускати певні літакові БпЛА без традиційної злітно-посадкової смуги.
- Запуск із пускової установки — використовується в окремих конструкціях відповідно до їхніх вимог.
- Парашутне або інше спеціальне приземлення — може застосовуватися для повернення апарата без звичайної посадки на смугу.
Не кожен спосіб запуску передбачає аналогічний спосіб посадки. Наприклад, літаковий БпЛА може запускатися з катапульти, а завершувати політ за допомогою парашута. Тому ці характеристики необхідно описувати окремо.
6. Основні характеристики для порівняння БпЛА
Назва класу не дає достатньої інформації для оцінювання конкретного апарата. Для технічного порівняння варто використовувати набір показників із чітко визначеними умовами вимірювання.
| Характеристика | Що вона показує | На що звернути увагу |
| Максимальна швидкість | Найвищу заявлену швидкість за визначених умов | Не дорівнює крейсерській швидкості |
| Крейсерська швидкість | Швидкість для типового режиму польоту | Важлива для оцінювання тривалості маршруту |
| Тривалість польоту | Час перебування в повітрі | Потрібно враховувати масу й умови польоту |
| Дальність польоту | Відстань, яку апарат може подолати за визначених умов | Не тотожна дальності керування |
| Дальність зв’язку | Відстань, на якій передбачено підтримання відповідного каналу зв’язку | Залежить від обладнання та умов поширення сигналу |
| Корисне навантаження | Масу обладнання або вантажу | Потрібно перевіряти, за якої конфігурації заявлено показник |
| Тип сенсорів | Можливості отримання інформації | Характеристики сенсора не гарантують результату в будь-яких умовах |
| Спосіб запуску й посадки | Вимоги до інфраструктури та підготовки | Впливає на мобільність і логістику |
| Навігація та керування | Способи визначення положення й контролю польоту | Важливо враховувати резервні режими та обмеження |
Якщо виробник не вказує умови вимірювання, такі характеристики потрібно позначати як заявлені, а не трактувати як гарантовані для кожного сценарію.
7. Чому класифікації за одним критерієм недостатньо
Два безпілотники одного конструктивного типу можуть суттєво відрізнятися за призначенням, тривалістю польоту, сенсорним обладнанням і способом керування. Водночас системи різної конструкції можуть виконувати подібні завдання.
Наприклад, літаковий БпЛА та мультикоптер можуть використовуватися для спостереження, але відрізнятимуться вимогами до запуску, режимами польоту й можливістю зависання. Це не означає, що один тип завжди кращий за інший: доцільність залежить від умов і вимог конкретного завдання.
Так само однакова заявлена дальність польоту не гарантує однакової практичної ефективності. На результат впливають корисне навантаження, погодні умови, профіль маршруту, енергетичний запас і спосіб керування.
Для коректного порівняння потрібно визначити завдання, зіставити технічні параметри за однаковими критеріями та перевірити, наскільки повно виробник описує умови, за яких отримано наведені значення.
Висновок
Класифікація БпЛА допомагає систематизувати безпілотні системи за конструкцією, призначенням, масою, способом керування та методом запуску й посадки. Жоден із цих критеріїв окремо не дає повного уявлення про можливості апарата.
Для фахового аналізу важливо розглядати конструктивну схему разом із корисним навантаженням, тривалістю польоту, дальністю зв’язку, навігацією та умовами експлуатації. Такий підхід дає змогу порівнювати системи за підтвердженими характеристиками, не змішуючи різні показники й не роблячи висновків, які не випливають із доступних даних.
Для DefAdvisor класифікація також є основою структурування каталогу: вона допомагає відокремлювати типи платформ від їхнього функціонального призначення та порівнювати розробки різних виробників за зрозумілими критеріями.
Часті запитання
БпЛА — безпілотний літальний апарат, який виконує політ без пілота на борту. Керування може здійснюватися дистанційно, автоматизовано або з використанням автономних функцій.
За конструкцією виділяють літакові платформи, мультикоптери, вертольотні апарати та гібридні системи, зокрема VTOL. За призначенням безпілотники можуть бути розвідувальними, ударними, транспортними або спеціалізованими.
Літаковий апарат створює підйомну силу переважно завдяки нерухомому крилу під час горизонтального руху. Мультикоптер використовує кілька несних гвинтів і зазвичай здатний зависати та злітати вертикально.
VTOL — позначення технології вертикального зльоту й посадки. Такі можливості мають мультикоптери, вертольотні платформи та певні гібридні безпілотники. Саме позначення VTOL не визначає призначення або дальність апарата.
Дальність польоту характеризує можливу відстань переміщення апарата за визначених умов. Дальність зв’язку описує можливість підтримувати відповідний канал обміну даними на певній відстані. Ці параметри залежать від різних чинників і не є тотожними.
Ні. Автономність може стосуватися лише окремих функцій, наприклад навігації або виконання заданого маршруту. Рівень участі оператора залежить від можливостей конкретної системи та умов її використання.
Потрібно враховувати конструкцію, призначення, максимальну злітну масу, корисне навантаження, тривалість і дальність польоту, швидкість, сенсори, навігацію, канали зв’язку та спосіб запуску й посадки. Значення слід порівнювати лише за зіставних умов вимірювання.