Дрон-перехоплювач — це безпілотний літальний апарат, призначений для виявлення, супроводу та перехоплення інших повітряних цілей. У сучасній протиповітряній обороні такі системи використовують для протидії розвідувальним і ударним БпЛА, зокрема безпілотникам типу Shahed, а також іншим повітряним загрозам, якщо характеристики конкретного перехоплювача відповідають завданню.
Інтерес до цього класу безпілотників зростає через поширення дешевих ударних дронів і необхідність раціональніше використовувати ресурси протиповітряної оборони. Перехоплення повітряної цілі з використанням безпілотника може бути альтернативою застосуванню дорожчих ракетних засобів у ситуаціях, коли швидкість, висота та інші параметри загрози дозволяють таке рішення.
Водночас дрон-перехоплювач — не універсальний засіб проти всіх типів повітряних атак. Його ефективність залежить від швидкості цілі, якості її виявлення, можливостей навігації, погодних умов, каналу зв’язку та узгодженості роботи з іншими компонентами протиповітряної оборони. Тому оцінювати такі системи потрібно не лише за максимальною швидкістю чи дальністю польоту, а й за результативністю всього циклу перехоплення.
Що таке дрон-перехоплювач і для чого він потрібен
Основне завдання дрона-перехоплювача — не виконання розвідки або ураження наземних об’єктів, а протидія іншому літальному апарату в повітрі. Залежно від конструкції та системи наведення перехоплювач може знищувати ціль безпосереднім зіткненням, використовувати спеціальне корисне навантаження або інший передбачений конструкцією спосіб ураження.
У практиці протиповітряної оборони такі безпілотники розглядають як один з елементів багаторівневої системи. Радари, оптичні сенсори та інші засоби спостереження допомагають виявляти повітряні об’єкти, системи управління передають інформацію, а перехоплювач виконує завдання протидії цілі. Якщо один із цих компонентів працює ненадійно, навіть технічно спроможний безпілотник може не забезпечити очікуваного результату.
Дрони-перехоплювачі можуть застосовуватися для протидії різним класам безпілотних загроз:
- Розвідувальні БпЛА. Безпілотники, які збирають інформацію, спостерігають за позиціями або коригують вогонь.
- Ударні безпілотники літакового типу. Цілі, які рухаються за заздалегідь визначеним маршрутом і можуть атакувати об’єкти на значній відстані.
- Швидкісні ударні дрони. Цілі, що через швидкість і профіль польоту можуть бути складнішими для перехоплення традиційними засобами малої дальності.
- Інші безпілотні системи. Застосування залежить від підтверджених можливостей конкретної моделі, а не лише від того, що вона належить до класу перехоплювачів.
Не кожен дрон-перехоплювач здатний працювати проти всіх перелічених цілей. Система, оптимізована для боротьби з повільним розвідувальним БпЛА, може не мати достатньої швидкості або висотних характеристик для перехоплення швидкісного ударного апарата.
Як працює дрон-перехоплювач
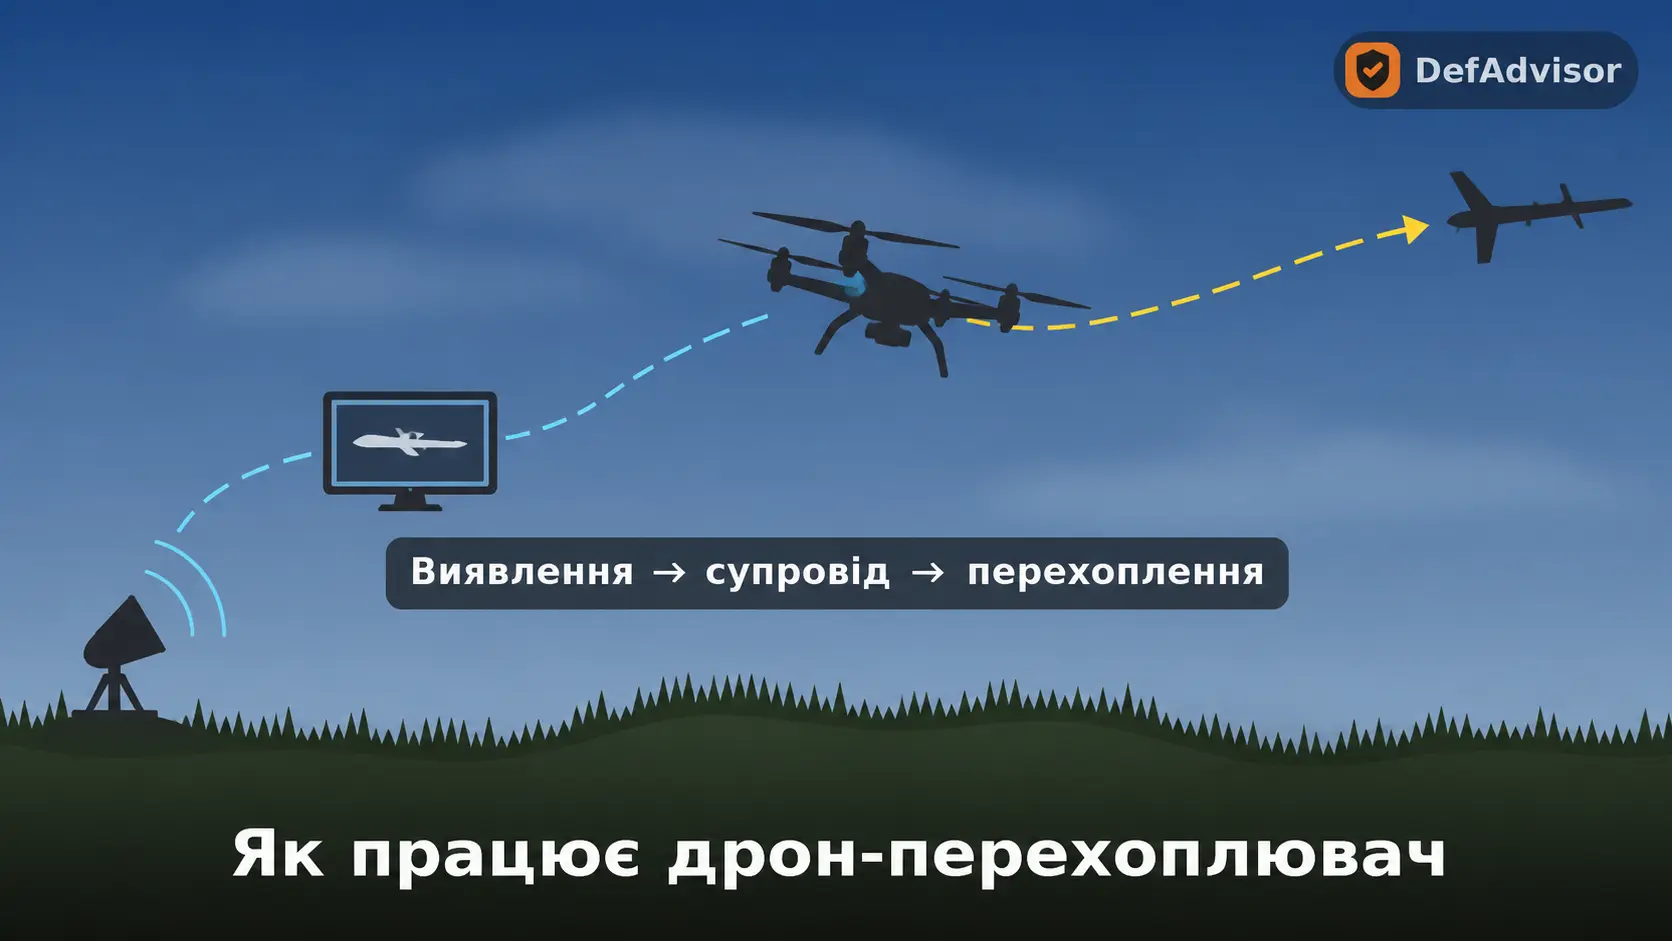
Перехоплення — це не тільки політ одного безпілотника до іншого. Це послідовність взаємопов’язаних процесів: виявлення повітряної цілі, оцінювання її параметрів, передавання інформації, запуск перехоплювача, зближення та підтвердження результату.
Виявлення повітряної цілі
Перший етап — отримання інформації про повітряний об’єкт. Для цього можуть використовуватися радіолокаційні станції, оптичні та тепловізійні камери, акустичні засоби виявлення або комбіновані системи спостереження.
Кожен метод має свої обмеження. Радар може виявляти цілі на відстані, але можливості залежать від характеристик станції, розмірів об’єкта та умов поширення радіохвиль. Оптичні сенсори дають змогу візуально супроводжувати ціль, проте їхня робота залежить від освітлення, погоди, контрастності та видимості. Тепловізійні системи допомагають уночі, але також мають обмеження, пов’язані з дальністю, роздільною здатністю та атмосферними умовами.
Важливо розрізняти дальність виявлення цілі сенсором і дальність, на якій перехоплювач може гарантовано виконати завдання. Це різні параметри: система спостереження може бачити об’єкт далеко, але перехоплювачеві може не вистачити часу, швидкості або енергетичного запасу для зближення.
Передавання даних і управління
Після виявлення цілі інформація передається до системи управління, де оцінюється повітряна обстановка та визначається подальша дія. У різних комплексах це може відбуватися за участю оператора, із використанням автоматизованих засобів супроводу або в комбінованому режимі.
Для перехоплення важлива не лише наявність зв’язку, а й затримка передавання інформації, стабільність каналу та узгодженість даних між сенсорами й системою керування. Якщо координати цілі застарівають або оновлюються із затримкою, апарат може втратити можливість своєчасно вийти на перехоплення.
Саме тому дрон-перехоплювач доцільно розглядати як частину інформаційно-технічного комплексу, а не як окремий літальний апарат із власними характеристиками.
Зближення та перехоплення
На цьому етапі перехоплювач має досягти цілі й реалізувати передбачений конструкцією спосіб ураження. Залежно від системи це може відбуватися під керуванням оператора, з автоматизованим супроводом або із застосуванням алгоритмів автономного наведення.
Автоматизація здатна зменшити навантаження на оператора та скоротити час реакції. Проте її можливості залежать від сенсорів, програмного забезпечення, обчислювальних ресурсів і здатності системи розпізнавати ціль у складних умовах. Наявність елементів штучного інтелекту сама по собі не підтверджує повної автономності або гарантованого перехоплення.
Після завершення спроби перехоплення важливо також підтвердити результат. Зникнення цілі з екрана або втрата сигналу не завжди означають її знищення: причиною можуть бути зміна умов спостереження, переривання зв’язку чи вихід об’єкта із зони контролю.
Основні типи дронів-перехоплювачів
Конструкція перехоплювача визначає його можливості, вартість, складність обслуговування та вимоги до підготовки операторів. Умовно можна виділити кілька поширених архітектур, хоча конкретні моделі можуть поєднувати ознаки різних типів.
| Тип | Основні особливості | Що важливо враховувати |
| Мультироторний перехоплювач | Вертикальний зліт, можливість зависання та маневрування на малих швидкостях | Швидкість, тривалість польоту, енергетичний запас |
| Перехоплювач літакового типу | Аеродинамічна схема, розрахована на горизонтальний політ | Швидкість, висота, дальність і вимоги до запуску та посадки |
| Високошвидкісний перехоплювач | Орієнтація на протидію швидким повітряним цілям | Реальна швидкість перехоплення, сенсори та швидкість реакції комплексу |
| Перехоплювач із автоматизованим наведенням | Використовує алгоритми супроводу або наведення на окремих етапах | Надійність розпізнавання, робота без зв’язку, можливість втручання оператора |
| Перехоплювач із зовнішнім цілевказанням | Отримує інформацію про ціль від інших засобів спостереження | Сумісність із системою управління та затримка передавання даних |
Мультироторні системи
Мультироторні перехоплювачі використовують вертикальний зліт і посадку, тому не потребують традиційної злітно-посадкової смуги. Така архітектура може спрощувати розгортання на обмеженому майданчику та забезпечувати маневрування на малих швидкостях.
Водночас тривалість польоту мультироторного апарата обмежується енергетичними можливостями батареї та витратами енергії на створення підйомної сили. Зі збільшенням швидкості, маси корисного навантаження або тривалості активного маневрування енергетичний резерв може зменшуватися. Тому оцінювати мультироторний перехоплювач лише за максимальною швидкістю недостатньо.
Перехоплювачі літакового типу
Безпілотники літакового типу використовують підйомну силу крила під час горизонтального польоту. За відповідної конструкції це може забезпечувати ефективніше використання енергії на маршруті порівняно з мультироторною схемою.
Однак літакова архітектура висуває власні вимоги до запуску, посадки та організації роботи. В окремих моделях ці питання вирішуються за допомогою вертикального зльоту й посадки, в інших — іншими способами. Саме тому не можна автоматично вважати всі апарати літакового типу придатними для запуску з будь-якого майданчика.
Високошвидкісні перехоплювачі
Поява швидших ударних безпілотників підвищує вимоги до швидкості реагування системи перехоплення. Якщо ціль рухається швидко, час між її виявленням і входженням у захищуваний район скорочується. Це означає, що важливими стають не тільки характеристики самого перехоплювача, а й швидкість передавання даних та готовність комплексу до запуску.
Максимальна швидкість перехоплювача не дорівнює швидкості, з якою він здатний стабільно виконувати всю місію. Вона може бути досяжною лише за певних умов і протягом обмеженого часу. Для оцінювання необхідно знати, як швидкість змінюється під час набору висоти, маневрування та роботи з корисним навантаженням.
Які характеристики визначають ефективність дрона-перехоплювача
У відкритих описах виробників часто наводять максимальну швидкість, дальність або висоту польоту. Ці цифри важливі, але не дають повної картини. Для коректного порівняння потрібні дані про всю систему перехоплення та умови, за яких вимірювалися заявлені параметри.
Максимальна та робоча швидкість
Максимальна швидкість показує граничну швидкість, якої апарат може досягти за визначених умов. Робоча швидкість — це режим, у якому система може виконувати завдання з урахуванням запасу енергії, керованості та інших обмежень.
Для перехоплювача принципове значення має не лише перевищення швидкості цілі, а й можливість своєчасно зблизитися з нею. Якщо безпілотник має високу максимальну швидкість, але витрачає значний час на розгін або не має достатнього запасу енергії, практичні можливості можуть бути нижчими, ніж підказує паспортна цифра.
Дальність польоту та дальність перехоплення
Ці поняття не є взаємозамінними. Дальність польоту описує можливості апарата подолати певну відстань за визначених умов. Дальність перехоплення залежить також від розташування цілі, моменту її виявлення, часу реакції системи, траєкторії зближення та необхідного резерву для завершення місії.
Окремо слід розрізняти дальність радіозв’язку й дальність польоту. Навіть якщо канал зв’язку працює на значній відстані, це не означає, що апарат має достатньо енергії для досягнення цілі та повернення або безпечного завершення польоту.
Висота польоту
Максимальна висота характеризує межу, до якої апарат може піднятися за певних умов. Вона не означає, що перехоплювач здатний ефективно виконувати завдання на всьому діапазоні висот.
Зі збільшенням висоти можуть змінюватися характеристики силової установки, доступний енергетичний запас, робота сенсорів і умови зв’язку. Тому під час оцінювання потрібно враховувати не лише граничне значення, а й робочий діапазон конкретної системи.
Наведення та автоматизація
Рівень автоматизації визначає, які етапи виконує оператор, а які — програмно-апаратний комплекс. У системах із частковою автоматизацією оператор може обирати ціль і контролювати процес, тоді як програмне забезпечення допомагає супроводжувати об’єкт. В інших конфігураціях автоматизація може охоплювати більше етапів.
Для порівняння важливо з’ясувати, які функції справді реалізовані та перевірені, як система поводиться при втраті зв’язку і чи передбачено можливість втручання оператора. Формулювання «з елементами штучного інтелекту» не є достатнім технічним описом.
Вартість одного успішного перехоплення
Вартість самого безпілотника — лише одна частина економічної оцінки. Потрібно також враховувати засоби виявлення, наземне обладнання, навчання операторів, технічне обслуговування, логістику, витратні матеріали та кількість спроб, необхідних для досягнення результату.
Тому дешевший апарат не завжди означає нижчу вартість успішного перехоплення. Порівнювати системи доцільно за однакових умов і з урахуванням підтвердженої результативності, а не лише ціни одиниці виробу.
Дрон-перехоплювач і FPV-дрон: у чому різниця
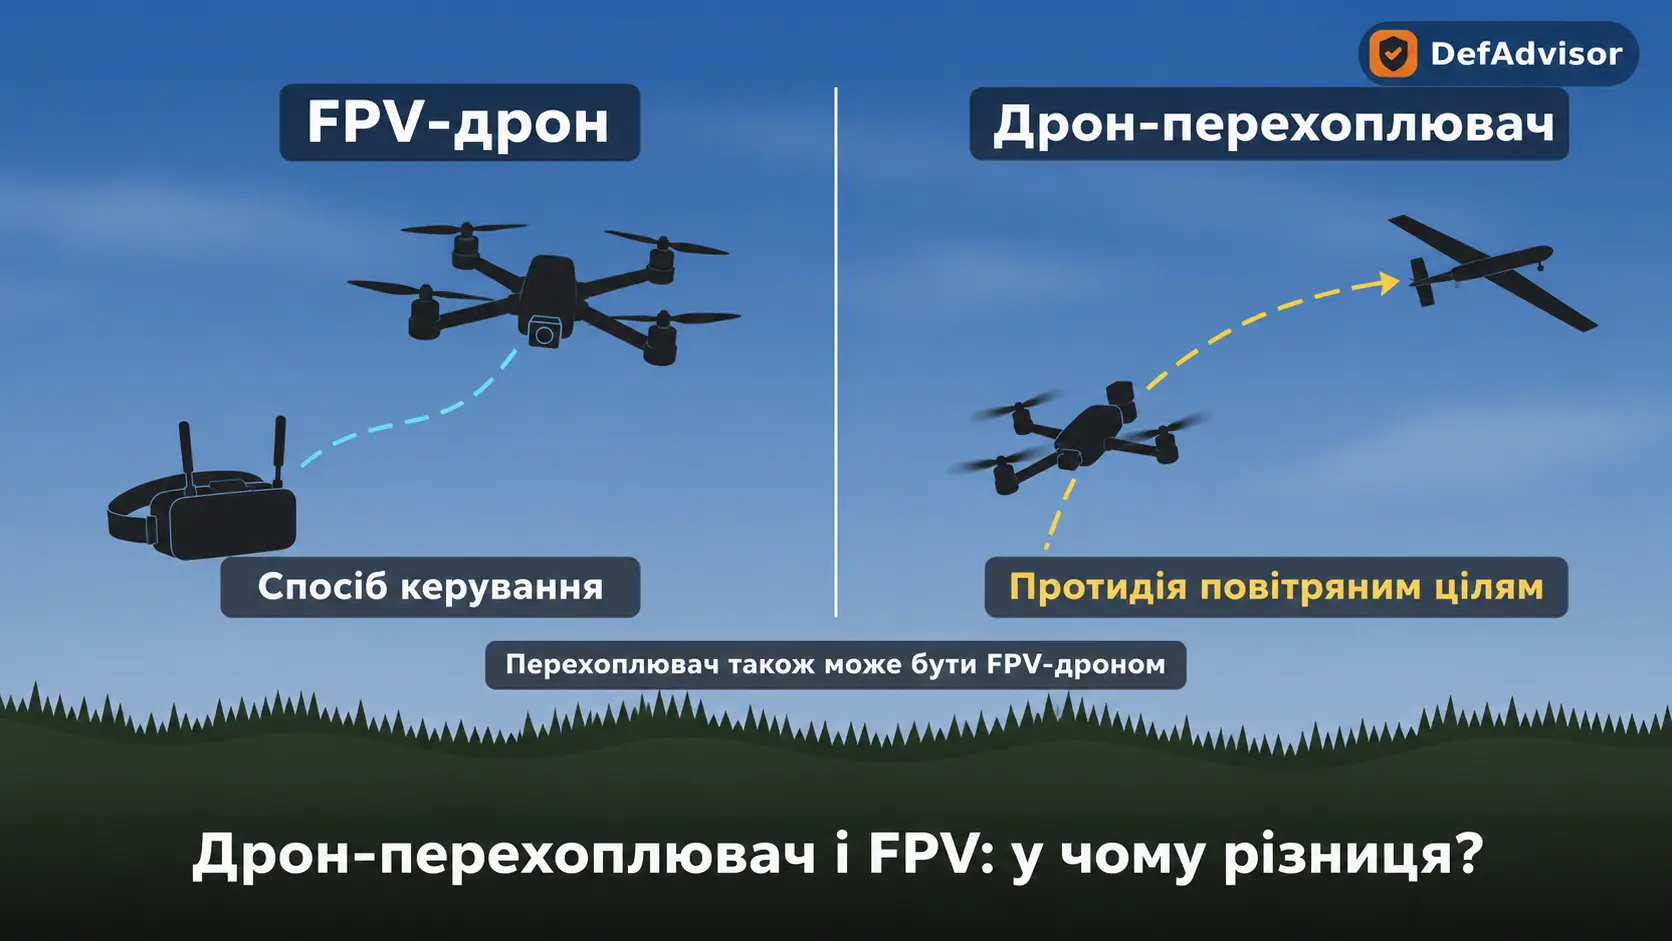
FPV-дрон — це безпілотник, керування яким здійснюється з використанням зображення від бортової камери. Термін описує передусім спосіб керування та сприйняття польоту оператором, а не конкретне призначення апарата.
Дрон-перехоплювач визначається своєю функцією — протидією повітряним цілям. Деякі перехоплювачі можуть використовувати FPV-підхід або компоненти, подібні до тих, що застосовуються у FPV-системах, але ці поняття не є синонімами.
| Критерій | FPV-дрон | Дрон-перехоплювач |
| Що визначає клас | Спосіб керування з використанням відео від бортової камери | Призначення для перехоплення повітряних цілей |
| Типове завдання | Залежить від конфігурації: навчання, спостереження або ударна місія | Протидія розвідувальним чи ударним БпЛА |
| Вимоги до швидкості | Залежать від завдання та конструкції | Визначаються класом цілей, які система має перехоплювати |
| Система виявлення | Може залежати переважно від камери та оператора | Може інтегруватися із зовнішніми радарами, сенсорами й системами управління |
| Рівень автоматизації | Від ручного керування до автоматизованих функцій | Також варіюється від ручного керування до автоматизованого наведення |
Отже, не кожен FPV-дрон є перехоплювачем, і не кожен перехоплювач є FPV-дроном. Для класифікації важливі призначення, конструкція та функції конкретної системи.
Роль дронів-перехоплювачів у протиповітряній обороні України
В Україні перехоплювачі стали одним із напрямів розвитку протидії безпілотним повітряним загрозам. Їхнє завдання — доповнювати наявні засоби ППО, особливо в ситуаціях, коли масове застосування ударних дронів створює значне навантаження на систему захисту повітряного простору.
У червні 2025 року Президент України публічно повідомив про використання перехоплювачів для боротьби з ударними безпілотниками та плани нарощувати їх виробництво. У листопаді 2025 року Міністерство оборони повідомило про включення перехоплювачів для протидії розвідувальним і ударним БпЛА до системи закупівель DOT-Chain Defence. У грудні того ж року відомство також повідомляло про постачання перехоплювачів, призначених для боротьби з дронами типу Shahed.
У березні 2026 року Міністерство оборони повідомило про допуск до експлуатації українського комплексу JEDI Shahed Hunter, призначеного для перехоплення Shahed-подібних ударних безпілотників та окремих розвідувальних БпЛА. У червні 2026 року відомство також оприлюднило інформацію про випробування системи з високим рівнем автоматизації циклу перехоплення. Ці повідомлення свідчать про розвиток як самих апаратів, так і систем управління ними.
Водночас офіційне повідомлення про допуск до експлуатації, закупівлю або успішне випробування не є автоматичним підтвердженням однакової ефективності за всіх умов. Для повної оцінки потрібні дані про різні типи цілей, умови перехоплення, кількість спроб і підтверджені результати.
Чому перехоплювачі не замінюють усі інші засоби ППО
Безпілотні перехоплювачі можуть доповнювати мобільні вогневі групи, зенітні гармати, ракетні комплекси та інші засоби протиповітряної оборони. Проте кожна категорія має власні обмеження за висотою, швидкістю цілей, дальністю, часом реагування та вартістю застосування.
Перехоплювач може бути економічно доцільним проти одних типів безпілотників, але непридатним проти інших. Проти швидкісних, маневрових або висотних цілей можуть знадобитися інші засоби. Тому ефективна ППО передбачає розподіл завдань між різними системами, а не пошук одного універсального рішення.
Основні обмеження та ризики експлуатації
Навіть технічно розвинений дрон-перехоплювач залежить від умов використання. До ключових обмежень належать:
- Час виявлення. Якщо повітряну ціль виявлено запізно, доступного часу може не вистачити для перехоплення.
- Погодні умови. Вітер, опади, температура та видимість можуть впливати на політ і роботу сенсорів.
- Енергетичний запас. Швидкісний політ і маневрування можуть скорочувати доступний час виконання завдання.
- Радіоелектронна протидія. Перешкоди можуть впливати на навігацію, передавання даних і керування, якщо конкретна система не має достатніх засобів протидії таким впливам.
- Залежність від інформаційної інфраструктури. Зовнішнє цілевказання корисне лише за умови своєчасного й надійного обміну даними.
- Людський фактор. Підготовка операторів, якість процедур і розуміння обмежень системи впливають на результат.
- Масштабування виробництва. Для постійного застосування потрібні стабільні поставки компонентів, ремонт, технічне обслуговування та підготовка персоналу.
Окремо варто враховувати ризик помилкового розпізнавання цілі та необхідність підтвердження результату. Автоматизовані функції можуть пришвидшувати роботу, але повинні оцінюватися за надійністю в реальних умовах, а не лише за демонстраційними відео чи заявами виробника.
Як оцінювати дрон-перехоплювач під час вибору системи
Для військових замовників, інтеграторів і фахівців Defence Tech важливо порівнювати системи за однаковими критеріями. Паспортні характеристики потрібні, але вони мають розглядатися в контексті завдань, для яких закуповується комплекс.
Під час оцінювання варто перевіряти:
- Клас цілей. Які саме повітряні об’єкти система призначена перехоплювати та за яких умов це підтверджено.
- Робочі характеристики. Не лише максимальну швидкість, а й робочі режими, висоту, тривалість польоту та обмеження корисного навантаження.
- Архітектуру виявлення. Чи використовує комплекс власні сенсори, зовнішні джерела даних або комбінований підхід.
- Керування та автоматизацію. Які етапи виконує оператор, які автоматизовані та як система поводиться при втраті зв’язку.
- Сумісність. Чи може комплекс працювати в наявній інформаційній інфраструктурі та отримувати дані від доступних засобів спостереження.
- Надійність і технічну підтримку. Які є дані про ресурс, обслуговування, ремонтопридатність і стабільність роботи.
- Підтверджену результативність. Чи існують перевірені дані про випробування або застосування, що відповідають заявленому класу завдань.
- Повну вартість експлуатації. Витрати на апарат, наземне обладнання, навчання, обслуговування та забезпечення безперервної роботи.
Ці критерії допомагають уникнути ситуації, коли система обирається за однією привабливою цифрою, яка не відображає її реальних можливостей у складі ППО.
Перспективи розвитку технологій перехоплення
Подальший розвиток дронів-перехоплювачів відбуватиметься за кількома напрямами. Перший — підвищення швидкості та можливостей перехоплення цілей із різними профілями польоту. Другий — удосконалення сенсорів і систем наведення, що мають забезпечувати надійне виявлення та супровід. Третій — інтеграція безпілотників із радіолокаційними засобами та цифровими системами управління повітряною обстановкою.
Ще один напрям — автоматизація окремих етапів перехоплення. Вона може скорочувати навантаження на операторів і давати змогу координувати більше систем, але потребує ретельного тестування, контролю помилок та зрозумілого розподілу відповідальності між людиною й автоматизованими функціями.
Для українського оборонно-технологічного сектору важливим завданням залишається не лише створення нових моделей, а й перехід до стабільного виробництва, стандартизації випробувань, надійного обслуговування та постійного вдосконалення за результатами експлуатації. В умовах швидкої зміни повітряних загроз перевагу матимуть не обов’язково системи з найбільшою паспортною швидкістю, а комплекси, які можуть надійно працювати у складі загальної системи протиповітряної оборони.
Висновок
Дрон-перехоплювач — це окремий клас безпілотних систем, призначених для протидії повітряним цілям. Його ефективність визначається не лише конструкцією та льотними характеристиками, а й якістю виявлення, передавання даних, наведення, взаємодії з іншими засобами ППО та підтвердження результатів.
Український досвід показує, що перехоплювачі стали важливим напрямом розвитку протидії розвідувальним і ударним БпЛА. Проте ці системи не замінюють усіх інших засобів ППО та не мають універсальних можливостей. Для об’єктивної оцінки потрібно розглядати конкретну модель, підтверджені характеристики, клас цілей і результати випробувань.
Головний критерій — не кількість заявлених функцій, а здатність системи виконувати визначене завдання в реальних умовах, бути сумісною з наявною інфраструктурою та забезпечувати прийнятний рівень надійності й вартості експлуатації.
FAQ: поширені запитання про дрони-перехоплювачі
Це безпілотний літальний апарат, призначений для перехоплення інших повітряних цілей, зокрема розвідувальних та ударних БпЛА. Він може бути частиною багаторівневої системи протиповітряної оборони.
FPV описує спосіб керування з використанням відео від бортової камери, тоді як перехоплювач визначається призначенням. Деякі перехоплювачі можуть використовувати FPV-компоненти, але ці поняття не є тотожними.
Так, існують системи, спеціально розроблені для протидії Shahed-подібним ударним безпілотникам. Однак здатність перехопити конкретну ціль залежить від характеристик системи, умов виявлення, швидкості, висоти та інших чинників.
Ні. Рівень автоматизації відрізняється залежно від моделі. В одних системах оператор контролює більшість процесу, в інших окремі етапи супроводу або наведення автоматизовані. Заяви про автономність потрібно перевіряти за конкретними функціями та результатами випробувань.
Жоден із цих параметрів не можна оцінювати окремо від завдання. Швидкість впливає на здатність зблизитися з ціллю за обмежений час, а дальність — на можливість охопити потрібну зону. Також важливі час реагування, сенсори, керування та енергетичний резерв.
Це залежить від конструкції та засобів навігації, зв’язку й автоматизації конкретної системи. Не можна вважати всі перехоплювачі стійкими до радіоелектронної протидії без підтверджених даних про випробування.
Ні. Вони можуть доповнювати інші засоби протиповітряної оборони та бути доцільними проти окремих класів безпілотних цілей. Проти інших загроз можуть знадобитися ракети, гармати або інші системи.
Потрібно враховувати клас цілей, робочі характеристики, систему виявлення, рівень автоматизації, сумісність з інфраструктурою, надійність, повну вартість експлуатації та підтверджені результати випробувань або застосування.