Серійний
Розвідувальні дрони
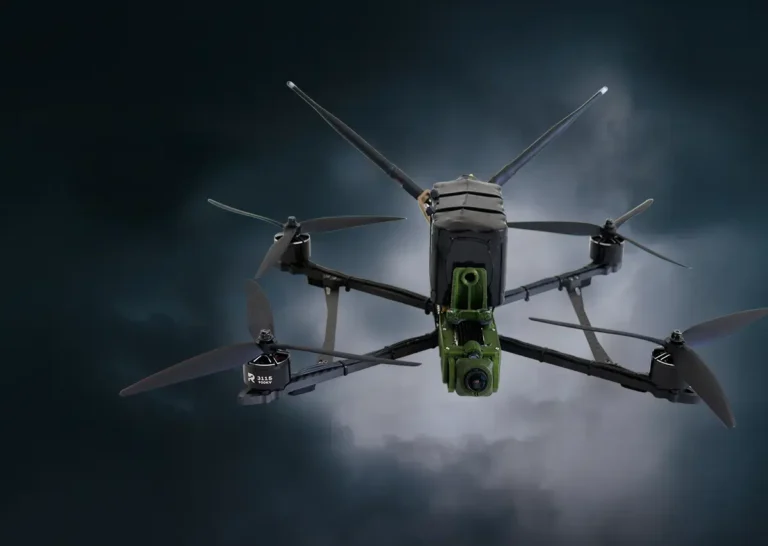
Saker Scout
Saker Scout — безпілотний літальний апарат української компанії Twist Robotics, орієнтований на виконання розвідувальних та інших місій, для яких важливі…
Детальніше
Twist Robotics — українська технологічна компанія, що розробляє програмно-апаратні рішення для роботизованих систем і безпілотних літальних апаратів. Основні напрями роботи охоплюють комп’ютерний зір, автономну навігацію, оброблення відеосигналів, передавання даних, керування живленням бортової електроніки та симуляцію місій. Такий підхід передбачає розроблення не лише окремих пристроїв, а й технологічних компонентів, які можуть інтегруватися в різні роботизовані платформи.
Для оборонного сектору особливе значення мають системи, здатні продовжувати виконання визначених завдань за умов нестабільного зв’язку, перешкод для супутникової навігації та обмеженої участі оператора. Саме ці проблеми лежать в основі низки технологічних рішень Twist Robotics. Компанія працює над інструментами, які доповнюють традиційні системи керування БпЛА алгоритмами машинного зору, засобами навігації та програмним моделюванням.
Серед публічно представлених розробок компанії — модуль візуальної навігації OSCAR, система автономного відстеження CYCLOP, модуль живлення DZHERELO, засіб передавання відео й даних STEZHKA та симулятор місій OBRIY. Ці продукти представляють різні рівні технологічної архітектури: від бортової електроніки до програмного забезпечення для підготовки операторів і моделювання польотних сценаріїв.
| Параметр | Інформація |
| Назва англійською | Twist Robotics |
| Назва українською | Твіст Роботікс |
| Країна | Україна |
| Категорія DefTech | Автономні роботизовані системи |
| Основні технологічні напрями | Штучний інтелект, комп’ютерний зір, навігація, симуляція |
| Основні сфери розроблення | БпЛА, бортові модулі, програмно-апаратні системи |
| Ключові розробки | OSCAR, CYCLOP, DZHERELO, STEZHKA, OBRIY |
| Тип продукції | Програмне забезпечення та апаратні компоненти |
| Дата заснування | Потребує окремого підтвердження для конкретної юридичної особи |
Автономність роботизованої платформи визначається не лише можливістю виконувати команди без постійного втручання людини. Вона залежить від здатності системи отримувати дані з датчиків, інтерпретувати навколишнє середовище, визначати власне положення та виконувати закладені алгоритми в межах установлених обмежень.
Twist Robotics розробляє технології комп’ютерного зору та автономного керування, які можуть використовуватися в безпілотних системах. Камери й обчислювальні модулі дають змогу аналізувати зображення, виявляти об’єкти та визначати зміни в навколишньому середовищі. У відповідних системах ці дані можуть доповнювати інформацію від супутникової навігації, інерціальних датчиків та інших бортових засобів.
Практичне значення таких технологій полягає у зменшенні залежності окремих функцій платформи від безперервного керування оператором. Однак автономність не є універсальною характеристикою: можливості системи залежать від алгоритмів, сенсорного обладнання, обчислювальних ресурсів і умов експлуатації.
Супутникова навігація залишається важливим джерелом координат для БпЛА, але в умовах радіоелектронного придушення або спуфінгу її показники можуть погіршуватися. Тому альтернативні способи визначення положення платформи є важливим напрямом розвитку автономної робототехніки.
Візуальна навігація використовує зображення місцевості, отримані камерою, для оцінювання положення системи відносно заздалегідь відомих орієнтирів або цифрових карт. Такий підхід може забезпечувати додаткове джерело навігаційних даних, коли супутникові сигнали недоступні або викликають сумніви.
Twist Robotics представляє цей напрям через модуль OSCAR. Його призначення — визначення координат на основі зіставлення зображення місцевості з попередньо підготовленою цифровою картою. Компанія заявляє про можливість роботи вдень і вночі та використання системи за умов перешкод для супутникової навігації.
Водночас візуальна навігація має власні обмеження. На її точність можуть впливати освітлення, погодні умови, зміни ландшафту, якість вихідної карти та характеристики камери. Тому оцінювати такі системи необхідно за результатами випробувань у конкретних умовах, а не лише за описом принципу роботи.
Комп’ютерний зір дає змогу роботизованим системам аналізувати відеопотік і виділяти потрібні об’єкти або ознаки в кадрі. Залежно від алгоритму це може бути виявлення, класифікація, супроводження об’єктів або оцінювання їхнього положення.
У продуктовій лінійці Twist Robotics цей напрям представлений модулем CYCLOP. За описом виробника, він використовує алгоритми комп’ютерного зору для супроводження визначеного оператором об’єкта та підтримує автономну роботу відповідної функції після захоплення цілі.
З технічного погляду такі модулі поєднують оброблення відео, алгоритми розпізнавання та взаємодію з системою керування платформи. Їхня ефективність залежить від якості зображення, обчислювальних ресурсів, швидкості оброблення кадрів і здатності алгоритму працювати зі зміною ракурсу та умов спостереження.
Важливо розрізняти автономне супроводження об’єкта й повну автономність роботизованої системи. Наявність алгоритму комп’ютерного зору сама по собі не означає, що платформа може самостійно виконувати всі етапи завдання без участі оператора.
OSCAR призначений для визначення положення безпілотної платформи за зображеннями місцевості та цифровою картою. Такий підхід створює альтернативне джерело навігаційної інформації й може доповнювати супутникові системи позиціонування.
Основна особливість рішення полягає у використанні візуальних даних для оцінювання координат. Замість виняткової залежності від супутникового сигналу система аналізує те, що бачить камера, та порівнює отримані зображення з картографічною інформацією.
За інформацією виробника, для OSCAR заявлена точність визначення координат у межах 5–30 метрів. Це значення не слід сприймати як гарантований результат для будь-якої місцевості: фактична точність залежить від умов спостереження, карти, освітлення та конфігурації обладнання.
| Параметр | Характеристика |
| Тип | Модуль візуальної навігації |
| Основний принцип | Зіставлення зображень місцевості з цифровою картою |
| Джерело даних | Камера та попередньо завантажена карта |
| Заявлена точність | 5–30 м |
| Робота без GPS | Передбачена функціональність візуального позиціонування |
| Умови застосування | Залежить від видимості місцевості та якості вихідних даних |
CYCLOP — апаратно-програмний модуль, призначений для супроводження визначених об’єктів за допомогою комп’ютерного зору. За описом Twist Robotics, система підтримує передачу відповідної функції керування від оператора до бортового алгоритму після захоплення об’єкта.
Технологічно це рішення належить до класу систем, які обробляють відео безпосередньо на борту платформи. Такий підхід може зменшувати залежність конкретної функції від безперервного передавання відео на зовнішній обчислювальний вузол.
Для оцінювання CYCLOP важливі характеристики камери, затримка оброблення, стабільність супроводження, сумісність із бортовою електронікою та поведінка системи за зміни освітлення або появи перешкод у полі зору.
| Параметр | Характеристика |
| Тип | Модуль комп’ютерного зору |
| Основна функція | Автономне супроводження визначеного об’єкта |
| Технологічна основа | Оброблення відео та алгоритми комп’ютерного зору |
| Взаємодія з оператором | Передбачене початкове захоплення об’єкта оператором |
| Інтеграція | Бортова електроніка роботизованої платформи |
| Залежність від умов | Якість зображення, освітлення та характеристики обчислювальної системи |
DZHERELO — модуль живлення для роботизованих систем, призначений для стабілізації розподілу електроенергії між бортовими обчислювальними вузлами, сенсорами та іншою електронікою.
У роботизованих платформах енергозабезпечення має безпосередній вплив на надійність. Обчислювальні модулі й сенсори можуть мати різні вимоги до напруги та чутливість до її коливань. Тому система розподілу живлення повинна враховувати навантаження, характеристики акумулятора та пікове споживання під час роботи обладнання.
За описом виробника, DZHERELO підтримує роботу з високовольтними акумуляторними системами та передбачає захист від перевантаження й перегрівання. Це робить модуль частиною базової апаратної інфраструктури, від якої залежить стабільність роботи інших компонентів.
| Параметр | Характеристика |
| Тип | Модуль живлення |
| Призначення | Розподіл і стабілізація живлення бортової електроніки |
| Сумісні навантаження | Обчислювальні модулі, сенсори та інша електроніка |
| Захисні функції | Заявлений захист від перевантаження й перегрівання |
| Інтеграція | Акумуляторна система роботизованої платформи |
STEZHKA — технологічний модуль, призначений для перетворення аналогового відеосигналу на цифровий потік і передавання відео разом із даними через радіоканал.
У роботизованих системах передавання інформації є окремим технічним завданням. Необхідно забезпечити сумісність із бортовими джерелами відео, приймальним обладнанням і каналом зв’язку, водночас контролюючи затримку, стабільність потоку та використання доступної смуги пропускання.
За описом виробника, STEZHKA підтримує передавання відео й даних на відстань понад 30 км. Цей показник потрібно розглядати як заявлену характеристику, а не гарантовану дальність у будь-яких умовах. Реальний результат залежить від радіоканалу, антен, перешкод, висоти встановлення обладнання та конфігурації системи.
| Параметр | Характеристика |
| Тип | Модуль передавання відео та даних |
| Вхідні дані | Аналоговий відеосигнал |
| Оброблення | Перетворення на цифровий потік |
| Канал передавання | Радіоканал |
| Заявлена дальність | Понад 30 км |
| Основні чинники ефективності | Якість радіоканалу, антени, перешкоди та конфігурація обладнання |
Поки що немає оцінок — будьте першим.
Це думка відвідувачів. Редакційний рейтинг (число вгорі сторінки) виставляє редакція за методологією — оцінки відвідувачів на нього не впливають.
Saker Scout — безпілотний літальний апарат української компанії Twist Robotics, орієнтований на виконання розвідувальних та інших місій, для яких важливі…
Подивіться, як інші постачальники виглядають у рейтингу цієї категорії.