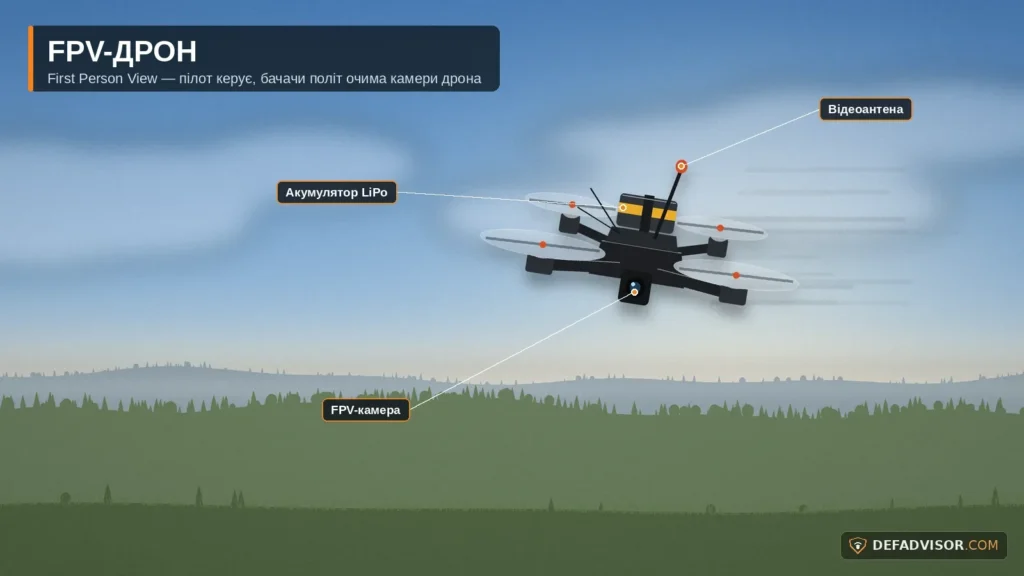
FPV-дрон — безпілотний літальний апарат, керування яким передбачає передачу оператору відео з бортової камери в режимі, близькому до реального часу. Абревіатура FPV (First Person View) буквально означає «вид від першої особи».
На відміну від багатьох цивільних квадрокоптерів, де оператор переважно спостерігає за апаратом через карту, автоматизовану систему позиціонування або зовнішній відеопотік, FPV-концепція орієнтована на безпосереднє керування польотом за зображенням із бортової камери.
FPV-платформа може мати різні конструкції, розміри, системи передачі відео, типи живлення та корисне навантаження. Тому термін «FPV-дрон» описує насамперед спосіб керування та архітектуру системи, а не одну конкретну модель безпілотника.
Що таке FPV-дрон
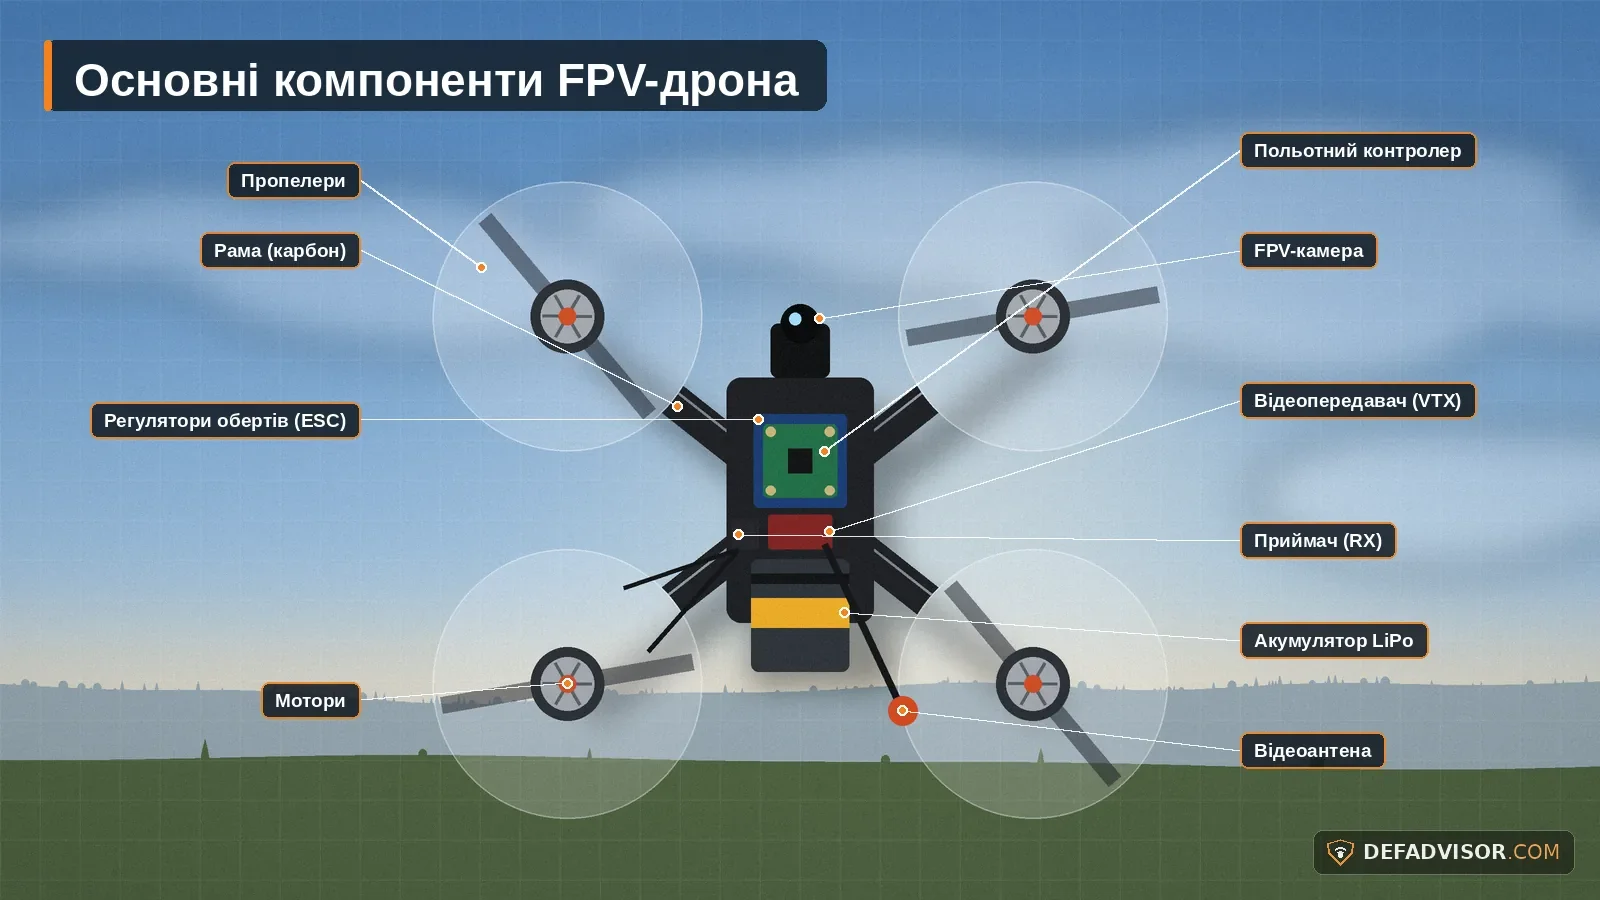
Типовий FPV-дрон складається з декількох функціональних груп:
- рами;
- електродвигунів;
- пропелерів;
- електронних регуляторів;
- польотного контролера;
- системи радіокерування;
- відеокамери;
- відеопередавача;
- антенної системи;
- акумулятора;
- додаткового обладнання залежно від призначення.
Ці компоненти утворюють єдину систему, у якій керування польотом і передача відео можуть бути реалізовані окремими радіоканалами.
Саме тому дальність польоту, дальність керування та дальність передачі відео — це різні характеристики.
Як працює FPV-система
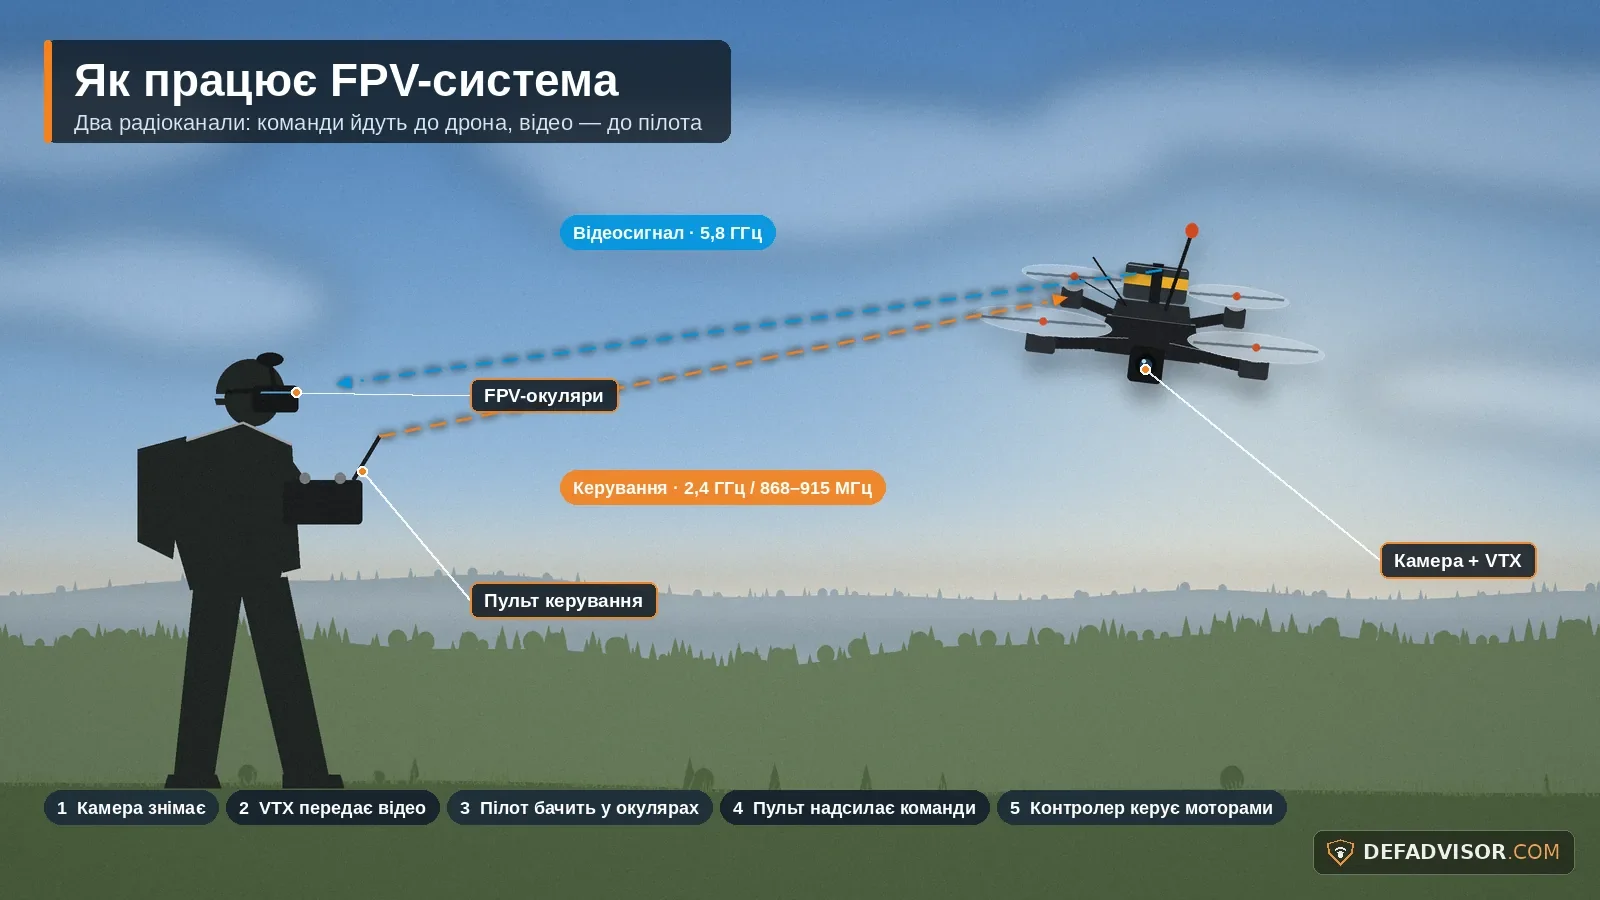
У спрощеному вигляді система працює за таким принципом:
оператор → команда керування → радіоканал → бортова система → зміна параметрів польоту
Одночасно працює зворотний інформаційний канал:
камера → відеосистема → радіоканал → приймач оператора → зображення.
У деяких системах можуть використовуватися додаткові канали телеметрії або інші засоби передачі даних.
Таким чином, оператор отримує інформацію безпосередньо з борту та на її основі керує апаратом.
FPV-дрон і звичайний квадрокоптер: у чому різниця
FPV-дрони та звичайні квадрокоптери можуть мати однакову базову схему з чотирма двигунами, але принцип їх використання може суттєво відрізнятися.
| Характеристика | FPV-дрон | Типовий споживчий квадрокоптер |
| Основний спосіб керування | Безпосереднє ручне керування за FPV-відео | Часто автоматизоване або стабілізоване |
| Позиціонування | Може бути відсутнім або реалізованим окремими засобами | Часто використовується супутникова навігація та інші датчики |
| Камера | Часто інтегрована безпосередньо в FPV-систему | Може бути орієнтована на фото- та відеозйомку |
| Автоматизація | Залежить від конкретної платформи | Часто значна кількість автоматичних функцій |
| Конструкція | Орієнтована на керованість і динаміку | Часто орієнтована на стабільність та автономні режими |
| Відеоканал | Є ключовою частиною FPV-системи | Може бути другорядним щодо автоматизації польоту |
Це не означає, що кожен FPV-дрон позбавлений автоматизації, а кожен звичайний квадрокоптер працює автономно. Конкретні можливості залежать від конструкції та програмного забезпечення.
Основні компоненти FPV-дрона
Рама
Рама є механічною основою платформи.
Вона утримує двигуни, електроніку та інші компоненти й визначає базову геометрію апарата.
Розмір рами часто використовують як один із способів класифікації FPV-дронів, але сам по собі цей параметр не визначає масу, дальність або час польоту.
Двигуни
Електродвигуни створюють тягу через пропелери.
Для багатороторного апарата важливе узгодження двигунів, пропелерів, регуляторів та акумулятора. Зміна одного елемента впливає на навантаження та характеристики всієї силової установки.
Пропелери
Пропелер перетворює обертання двигуна на тягу.
Його розмір і конструкція впливають на споживання енергії, тягу та динаміку польоту. Тому характеристику пропелера не варто розглядати окремо від двигуна та джерела живлення.
Польотний контролер
Польотний контролер обробляє інформацію від датчиків та команди керування і формує сигнали для системи приводу.
Від його можливостей залежать алгоритми стабілізації, режими польоту, робота датчиків та взаємодія з іншими електронними компонентами.
Радіосистема керування
Через систему керування оператор передає команди на борт.
Тут важливо розділяти дальність радіоканалу керування та інші показники.
Заявлена дальність радіосистеми не означає, що сам дрон фізично здатен пролетіти таку відстань. Реальна дистанція польоту залежить також від акумулятора, маси, аеродинаміки, швидкості, вітру та інших факторів.
FPV-камера
Камера формує зображення, яке оператор використовує для орієнтації та керування.
Для FPV важливі не тільки роздільна здатність, а й затримка передачі зображення, динамічний діапазон, робота при різному освітленні та взаємодія камери з відеосистемою.
Тому вища роздільна здатність не обов’язково означає кращу придатність камери саме для FPV.
Відеопередавач
Відеопередавач забезпечує передачу зображення від борту до оператора.
Його характеристики визначаються не тільки вихідною потужністю. Значення мають частотний діапазон, антена, приймальна система, умови поширення сигналу та навколишні перешкоди.
Цифровий та аналоговий FPV
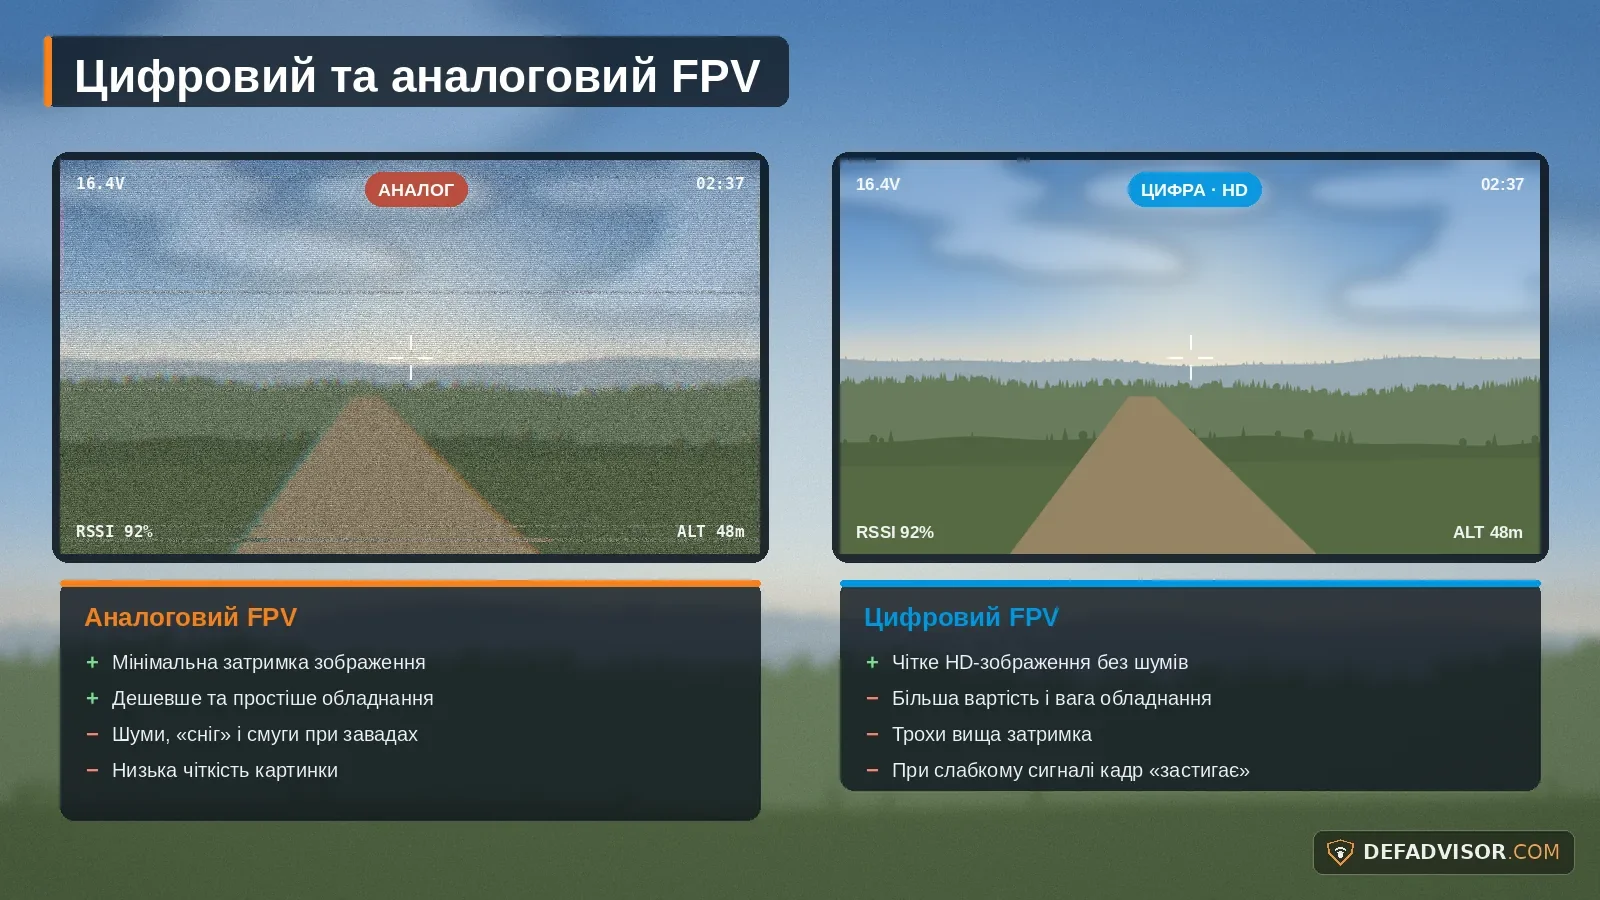
FPV-системи передачі відео умовно можна поділити на аналогові та цифрові.
Аналогова FPV-система
Аналогове відео традиційно характеризується простою архітектурою та невеликою затримкою.
Недоліком є нижча якість зображення та характерне погіршення картинки при погіршенні умов приймання.
Цифрова FPV-система
Цифрова передача дозволяє отримувати якісніше зображення та реалізовувати додаткові функції.
Водночас цифрові системи можуть мати складнішу архітектуру, вищі вимоги до обробки даних та інші характеристики затримки.
Тому вибір між аналоговим і цифровим відео залежить від завдання, а не лише від якості картинки.
Акумулятор FPV-дрона
Акумулятор є одним із ключових факторів, що визначають тривалість польоту.
Однак ємність батареї не можна безпосередньо перетворити на певний час у повітрі.
На автономність впливають:
- маса апарата;
- силова установка;
- пропелери;
- режим польоту;
- швидкість;
- вітер;
- корисне навантаження;
- температура;
- стан акумулятора.
Тому час польоту без навантаження не можна порівнювати з часом польоту з повною масою корисного навантаження.
Для коректного порівняння бажано знати, за яких умов виробник отримав заявлений показник.
Основні характеристики FPV-дрона
При оцінці конкретної платформи зазвичай аналізують декілька груп параметрів.
| Параметр | Що він показує |
| Маса | Вага самого апарата або апарата в зазначеній конфігурації |
| Максимальна швидкість | Найвища заявлена швидкість у визначених умовах |
| Час польоту | Тривалість перебування в повітрі за певного режиму та навантаження |
| Дальність керування | Дистанція, на якій заявлена робота каналу керування |
| Дальність відео | Дистанція передачі відеосигналу за визначених умов |
| Корисне навантаження | Маса додаткового обладнання, яку може нести платформа |
| Частота керування | Робочий діапазон системи радіокерування |
| Частота відео | Діапазон, у якому працює відеосистема |
| Тип відео | Аналогова або цифрова передача |
| Акумулятор | Тип і характеристики джерела живлення |
| Захист | Стійкість окремих компонентів до зовнішніх впливів |
Ці характеристики потрібно розглядати комплексно.
Дальність польоту, керування та відео
Це одна з найбільш важливих відмінностей у технічному описі FPV.
Дальність польоту — наскільки далеко апарат фізично може переміститися з урахуванням запасу енергії та умов польоту.
Дальність керування — відстань, на якій радіоканал командування може підтримувати зв’язок за певних умов.
Дальність відео — відстань, на якій відеосистема може передавати прийнятне зображення.
Ці три показники можуть суттєво відрізнятися.
Наприклад, навіть якщо радіоканал керування має значний заявлений радіус, обмеженням може стати запас енергії. І навпаки, можливості силової установки можуть дозволяти довший політ, але відеоканал або канал керування втратить стабільність раніше.
Максимальна та крейсерська швидкість
Максимальна швидкість показує граничний показник, якого апарат може досягти в певних умовах.
Вона не є тотожною крейсерській швидкості.
Крейсерський режим зазвичай пов’язаний із тривалішим економічним польотом, тоді як максимальна швидкість характеризує можливість короткочасного руху на високій швидкості.
Тому порівнювати два FPV-дрони лише за максимальною швидкістю некоректно.
Корисне навантаження
Корисне навантаження — маса обладнання або іншого вантажу, який платформа може нести додатково до власної конструкції.
Цей параметр необхідно оцінювати разом із часом польоту.
Збільшення маси навантаження за інших рівних умов зазвичай збільшує енергоспоживання та може зменшувати тривалість польоту.
Тому показники:
«максимальне корисне навантаження» і «час польоту»
не слід розглядати незалежно один від одного.
FPV-дрони різних класів
FPV-платформи можуть істотно відрізнятися за розміром та призначенням.
Умовно можна виділити:
- компактні легкі дрони;
- стандартні багатороторні FPV-платформи;
- великі важкі платформи;
- спеціалізовані FPV-системи;
- експериментальні та нестандартні конфігурації.
Чіткої універсальної межі між цими категоріями немає. Класифікація може базуватися на розмірі рами, масі, кількості роторів, силовій установці або призначенні.
FPV-дрон та БПЛА літакового типу
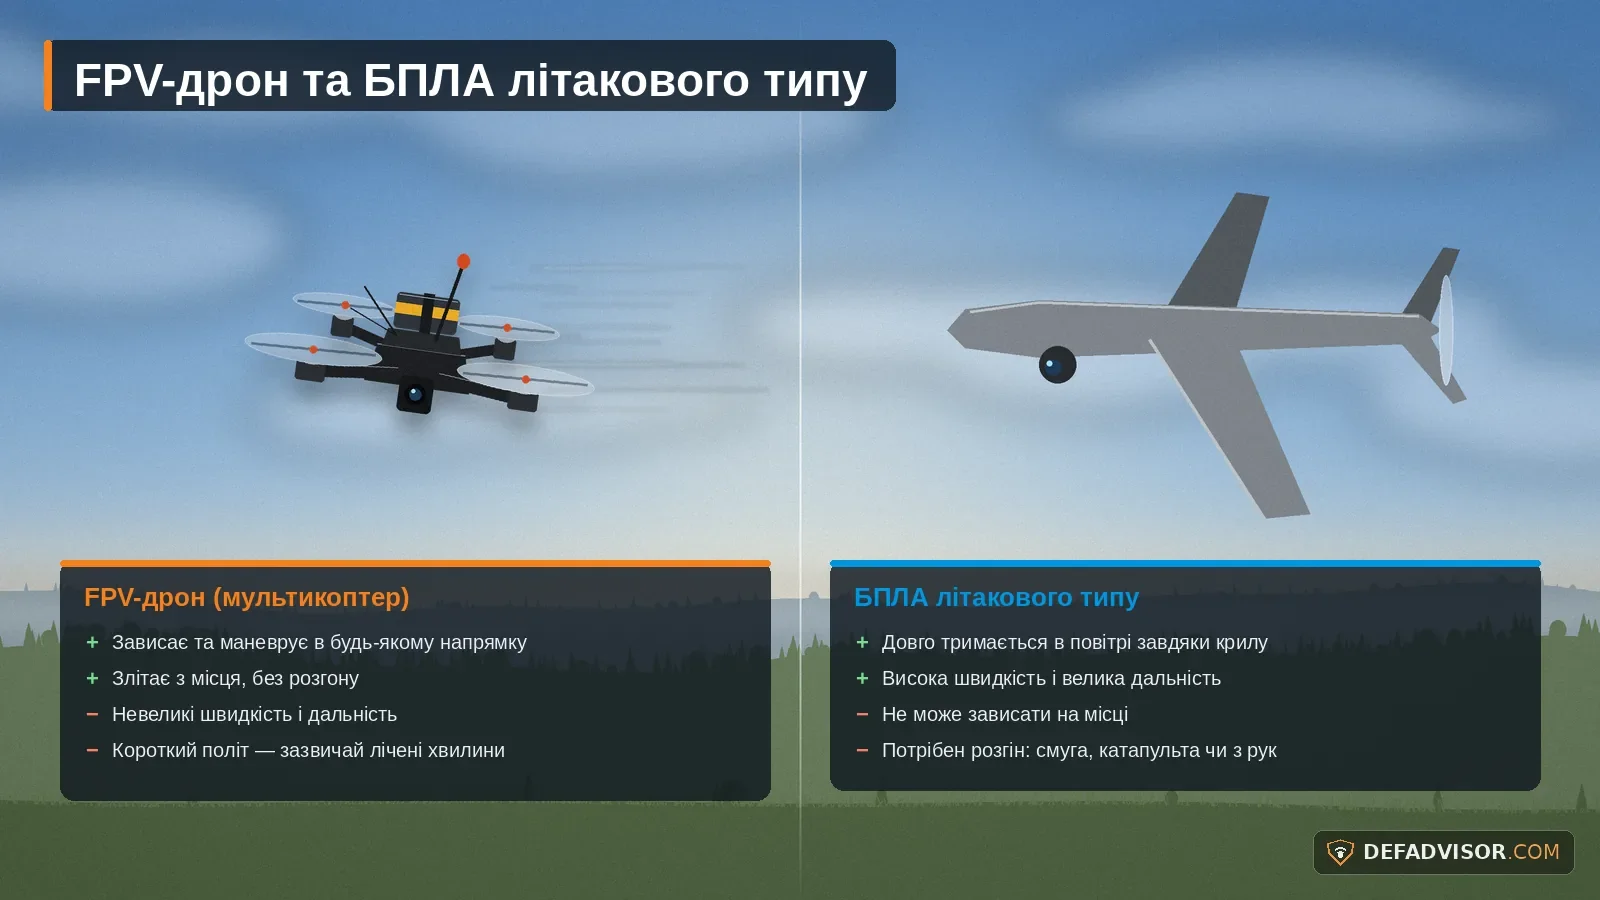
FPV — це не окремий аеродинамічний клас.
FPV може реалізовуватися на різних типах платформ, хоча найбільш поширена конструкція в цьому контексті — багатороторна.
Літакові БПЛА мають іншу аеродинаміку та зазвичай відрізняються за тривалістю польоту, способом створення підйомної сили та вимогами до запуску й посадки.
Тому FPV не є синонімом квадрокоптера, а квадрокоптер не обов’язково є FPV-дроном.
Навігація та позиціонування
Можливості навігації FPV-дрона залежать від конкретної конфігурації.
Деякі платформи можуть використовувати супутникову навігацію, інші — додаткові датчики або працювати без зовнішнього позиціонування.
Наявність GNSS-приймача також не означає повну автономність польоту. Це лише один із компонентів навігаційної системи.
При оцінці продукту варто окремо перевіряти, які саме навігаційні функції реалізовані.
Вплив умов експлуатації
Характеристики FPV-дрона можуть змінюватися залежно від умов.
На політ впливають:
- вітер;
- температура;
- висота над рівнем моря;
- маса;
- стан акумулятора;
- навантаження;
- конфігурація пропелерів;
- режим польоту;
- якість радіоканалів.
Тому лабораторне або контрольоване значення часу польоту не слід сприймати як гарантований показник для будь-якого сценарію.
Що важливо при виборі FPV-платформи
Для потенційного замовника доцільно оцінювати не одну характеристику, а всю конфігурацію.
| Параметр | На що звернути увагу |
| Маса | Чи включає заявлена маса акумулятор та додаткове обладнання |
| Час польоту | За якого навантаження та режиму отримано показник |
| Дальність керування | Умови тестування та характеристики каналу |
| Дальність відео | Чи відповідає вона дальності керування |
| Максимальна швидкість | У яких умовах досягнуто показника |
| Корисне навантаження | Як воно впливає на час польоту |
| Відеосистема | Аналогова чи цифрова, затримка та якість |
| Навігація | Наявність та тип навігаційних засобів |
| Живлення | Тип акумулятора та доступні конфігурації |
| Сервіс | Можливість ремонту та заміни компонентів |
| Модульність | Наскільки легко змінювати окремі компоненти |
Переваги та обмеження FPV-платформ
FPV-концепція дозволяє оператору безпосередньо використовувати відео з борту для керування апаратом. Багатороторна архітектура також забезпечує вертикальний зліт і посадку та можливість зависання.
Водночас такі платформи залежать від стабільної роботи радіоканалів, джерела живлення та бортової електроніки.
Серед основних обмежень:
- обмежений запас енергії;
- залежність від радіоканалів;
- чутливість до маси додаткового обладнання;
- вплив погодних умов;
- обмеження відеосистеми;
- необхідність підготовленого оператора для ручного керування в окремих конфігураціях.
Тому технічні характеристики FPV-дрона потрібно оцінювати в контексті конкретного завдання.
FPV у сучасному Defence Tech
FPV-платформи стали окремим напрямом розвитку безпілотних систем завдяки поєднанню компактності, маневреності, доступності компонентів та можливості адаптувати конструкцію під різні завдання.
При цьому сучасний FPV — це вже не тільки літальний апарат.
Повноцінна система може включати:
дрон + система керування + відеоканал + антени + наземне обладнання + програмне забезпечення + джерела живлення.
Саме тому під час оцінки FPV-продукту важливо дивитися не лише на характеристики самого апарата, а й на всю екосистему, необхідну для його експлуатації.
Висновок
FPV-дрон — це безпілотна платформа, у якій відеопотік із бортової камери є важливою частиною системи керування. Термін FPV описує передусім спосіб взаємодії оператора з апаратом, а не конкретний тип конструкції.
При порівнянні FPV-платформ важливо розділяти дальність польоту, дальність керування та дальність відеопередачі, а також максимальну та крейсерську швидкість, час польоту без навантаження та з навантаженням.
Для оцінки конкретного продукту значення мають не окремі рекордні цифри, а узгодженість усієї системи: силової установки, акумулятора, радіоканалів, відеосистеми, польотного контролера, навігації та корисного навантаження.
FAQ
FPV-дрон — безпілотний літальний апарат, керування яким передбачає використання відео з бортової камери для отримання оператором зображення з точки зору самого апарата.
FPV розшифровується як First Person View, тобто «вид від першої особи».
FPV-дрон орієнтований на керування за відео з борту та безпосередню взаємодію оператора з апаратом. Звичайні квадрокоптери можуть робити більший акцент на автоматизованих режимах, позиціонуванні та стабілізації.
Ні. FPV описує спосіб отримання відео та керування, а не кількість роторів. Водночас багатороторні FPV-платформи є одним із найпоширеніших варіантів.
Це неоднозначний термін. Потрібно уточнювати, чи йдеться про дальність польоту, дальність радіокерування або дальність передачі відео.
Дальність керування характеризує можливості радіоканалу, тоді як дальність польоту залежить від енергетичного запасу, швидкості, маршруту, маси та інших факторів.
На нього впливають маса, акумулятор, силова установка, пропелери, режим польоту, швидкість, вітер, температура та додаткове навантаження.
Корисне навантаження — додаткова маса обладнання або вантажу, який може переносити платформа. Його потрібно оцінювати разом із часом польоту, оскільки збільшення маси впливає на енергоспоживання.
Аналогова система зазвичай має простішу архітектуру та характерний спосіб погіршення зображення при слабкому сигналі. Цифрові системи можуть забезпечувати вищу якість відео та додаткові функції, але мають інші вимоги до апаратної й програмної частини.
Ні. Наявність GNSS або іншої навігаційної системи залежить від конкретної платформи та її конфігурації.